MakarovSuites
Українська
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Зв’язок і ліцензії

Physics / Engineering

Складський навантажувач

Керуйте навантажувачем і перевозьте палети з окремими ящиками, що взаємодіють через контакти й тертя.
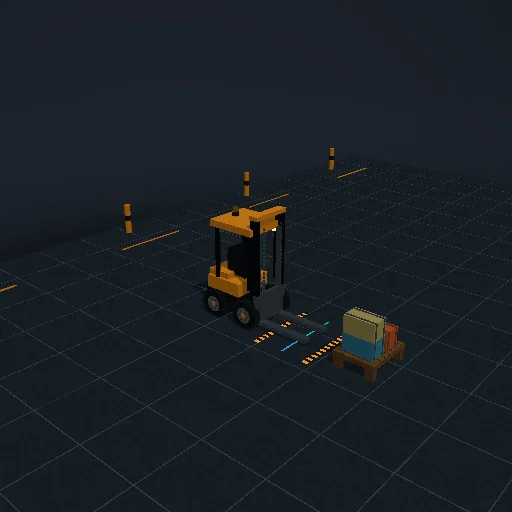
Складський навантажувач — Зображення з програми
Зображення з програми

Що відбувається

Перевезіть першу палету автоматично, далі спробуйте W/S для руху, A/D для повороту та Q/E для піднімання/опускання. Пробіл — зупинка. Спочатку вставте вила під настил. Ящики й палети використовують контакти Sandbox 3D; рух машини задає обмежений привод, перекидання шасі не моделюється.

Рівняння модуля
Рівняння
швидкість повороту = v tan(steering) / wheelbase
Ffriction ≤ μ Fnormal
Вантаж: твердокорпусний контактний блок, 120 Hz
Інші експерименти

До каталогу
Парова машина — Зображення з програми

Physics / Engineering

Парова машина

Пов'яжіть цикл тиску з рухом поршня й маховика.

Майстерня роботизованої руки — Зображення з програми

Physics / Engineering

Майстерня роботизованої руки

Керуйте шістьма осями роботизованої руки, захоплюйте фізичні предмети, сортуйте об’єкти та будуйте вежу. Зворотна кінематика, обмеження суглобів і корисне навантаження.

Іонні пастки — Зображення з програми

Physics

Іонні пастки

Порівняйте траєкторії в пастках Пеннінга та Пауля.