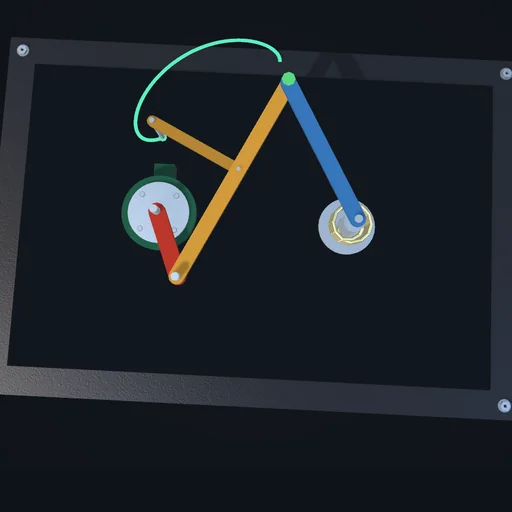
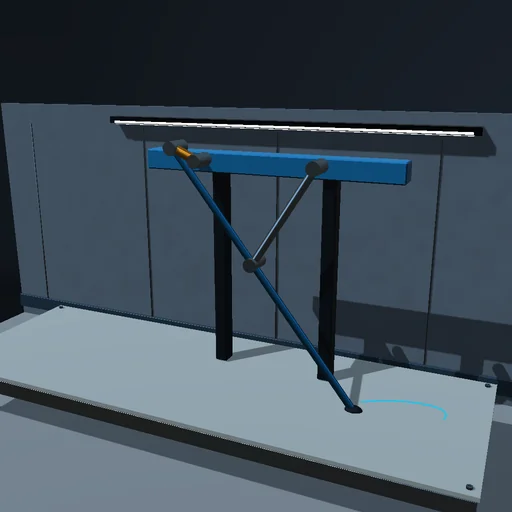
Przełączaj między mechanizmem korbowo-wahaczowym, dwukorbowym i dwuwahaczowym i obserwuj kąt przenoszenia: blisko martwego położenia napęd z trudem pracuje, a mechanizm dwuwahaczowy staje i zawraca. Łącznik kreśli swoją krzywą na płycie.
Napędzaj jarzmo szkockie i mechanizm korbowo-suwakowy tą samą korbą: skoki są równe, ale tylko jarzmo porusza się jak czysty cosinus. Skróć korbowód i obserwuj, jak rośnie różnica; obciąż wyjścia i porównaj moment na korbie.
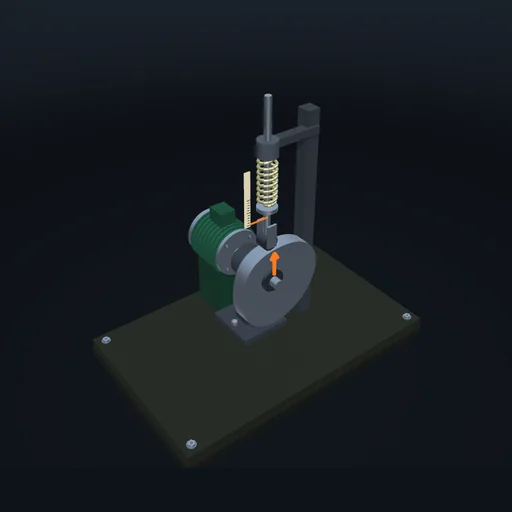
Porównaj trzy gładkie prawa wzniosu i zwiększaj prędkość, aż rolka oderwie się od krzywki; potem usztywnij sprężynę, aż styk wróci. Styk może tylko pchać, więc oderwanie jest obliczane, a nie rysowane.
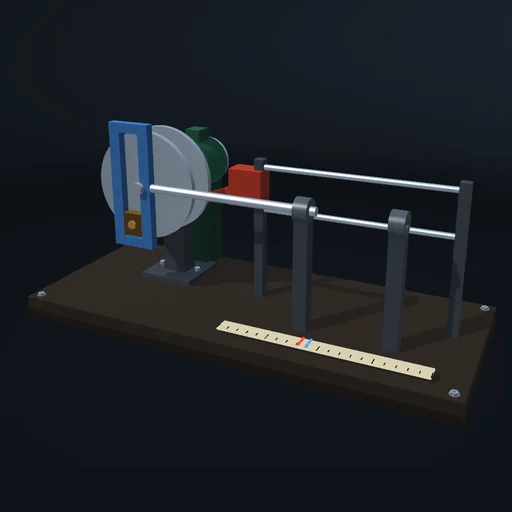
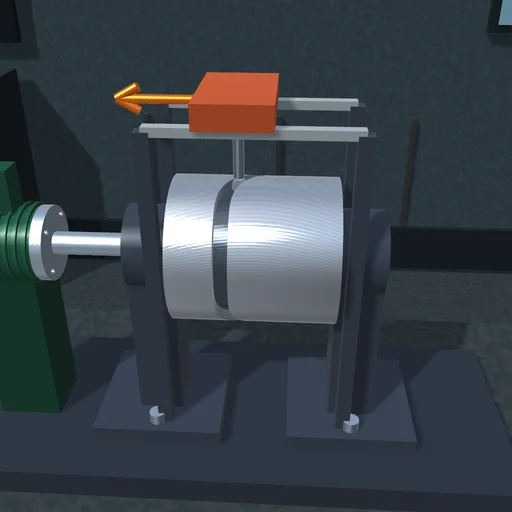
Rowek wokół bębna wysuwa wózek, przytrzymuje go, cofa i znów przytrzymuje. Skróć fazę wzniosu i patrz, jak rowek pochyla się stromiej, a moment na bębnie rośnie; zwiększ tarcie rolki i zobacz, że podczas powrotu obciążenie obraca bęben wstecz tylko dopóty, dopóki rowek jest stromy.
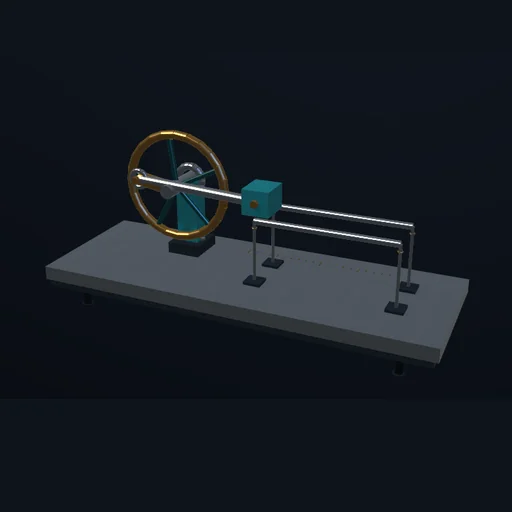
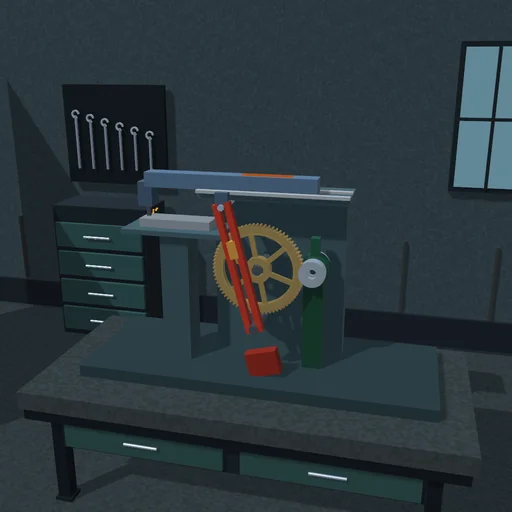
Korba obraca się równomiernie, a mimo to suwak skrawa powoli i szybko wraca. Zmień promień korby i obserwuj stosunek czasów skoków; ustaw siłę skrawania i zobacz, jak moment silnika rośnie w wolnym skoku, podczas gdy koło swoją bezwładnością przeprowadza suwak przez szybki powrót.
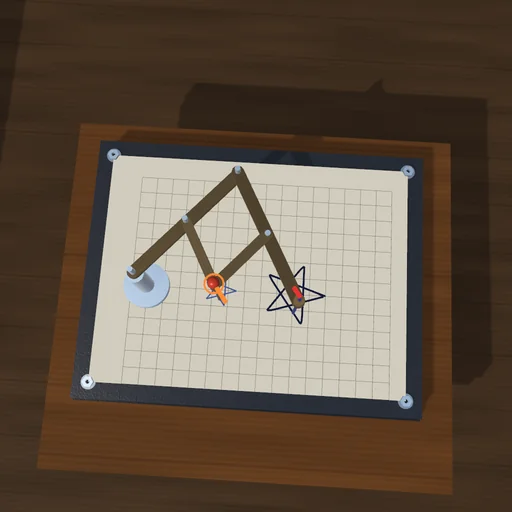
Prowadź wodzik wokół figury i patrz, jak pisak rysuje ją powiększoną dwa lub trzy razy. Porównaj siły: ręka pcha z siłą k razy większą niż tarcie pisaka. Wyłącz rękę i pchaj wodzik stałą siłą: poniżej k-krotności tarcia nic się nie rusza.
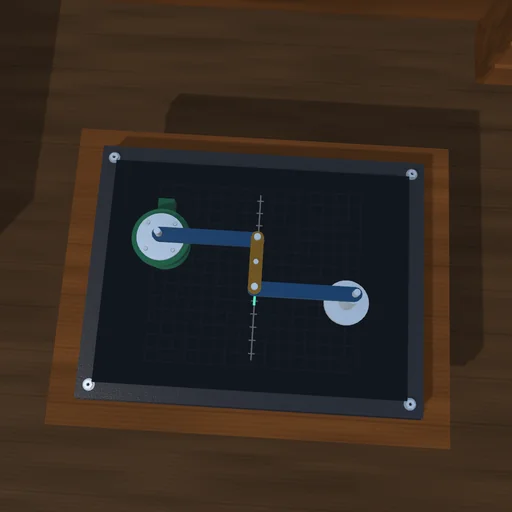
Rozkołysz lewą dźwignię i obserwuj pisak w środku łącznika: w zakresie ±15° odchyla się od prostej narysowanej przy linijce najwyżej o ułamek milimetra, a potem zakręca w bok. Przesuń podporę lub zmień pręty i porównaj tor; pchnij w poprzek prostej i zobacz, że silnik czuje nacisk tylko z dala od środka.
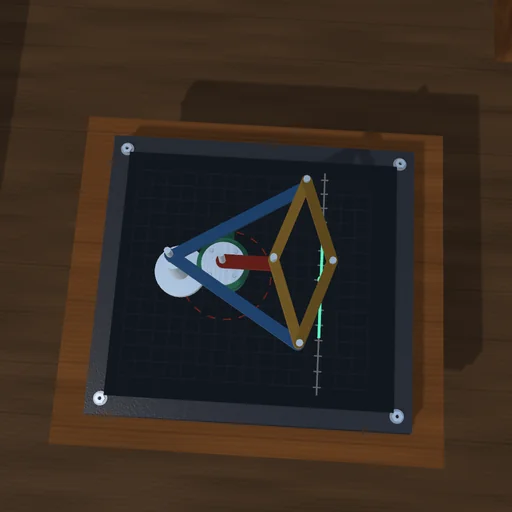
Rozkołysz korbę i patrz, jak pisak w zewnętrznym wierzchołku rombu biegnie dokładnie po wykreślonej prostej. Pchnij pisak w poprzek prostej: korba nic nie czuje. Potem przesuń oś obrotu korby o centymetr i zobacz, jak prosta zamienia się w duży okrąg.
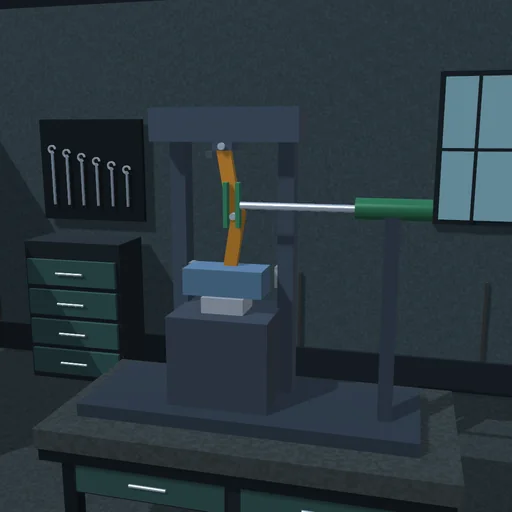
Pchnij kolano siłą kilkuset niutonów i obserwuj, jak rośnie siła nacisku prasy, gdy ramiona się prostują. Przy stali kolano zatrzymuje się tuż przed martwym położeniem; pchnij mocniej albo prasuj drewno, a kolano przejdzie przez martwe położenie i się zablokuje – wyłącz siłownik, a prasa nadal trzyma.
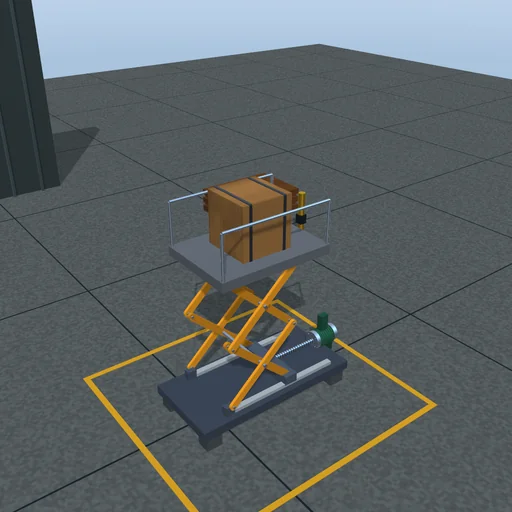
Podnieś platformę przy jednej, dwóch lub trzech sekcjach i obserwuj siłę ciągnącą śruby: jest największa na samym dole i maleje, gdy ramiona się unoszą. Przesuń ładunek wzdłuż platformy: siła ciągnąca pozostaje taka sama, tylko sworzeń i rolka pod platformą inaczej dzielą między siebie obciążenie.
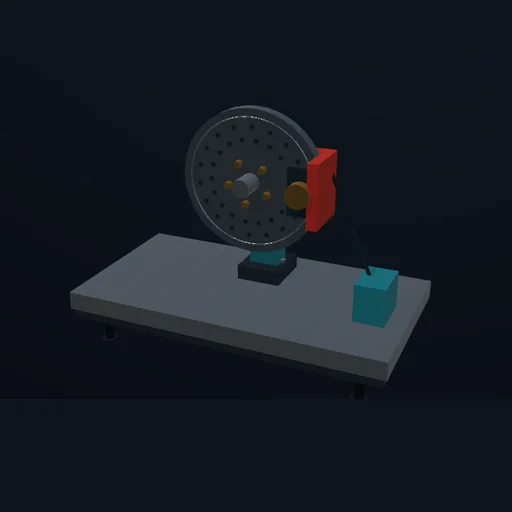
Włącz sprzęgło gwałtownie i łagodnie, a potem z dwukrotnie większą bezwładnością koła zamachowego: przy silniku utrzymującym prędkość ciepło poślizgu równa się energii, którą zyskuje koło, niezależnie od rampy.