MakarovSuites
Deutsch
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Kontakt & Lizenzen

Physics

Stabilität eines Fahrrads

Erkunde ein lineares Modell von Neigung und Lenkung.
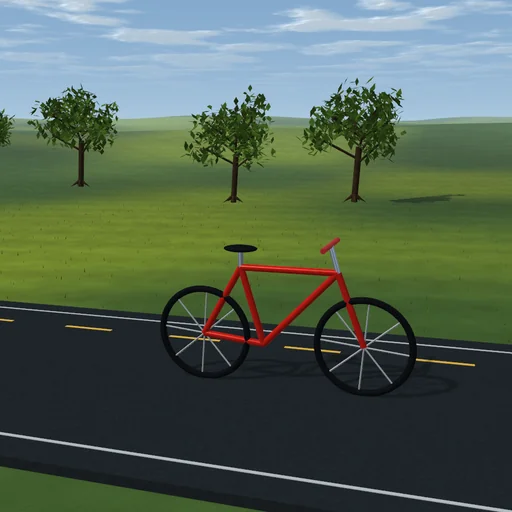
Stabilität eines Fahrrads — Bild aus der Anwendung
Bild aus der Anwendung

Zum Ausprobieren

Geschwindigkeit, Nachlauf und Lenkwinkel ändern. Das lineare Whipple-Modell gilt nahe der Senkrechten mit starrer Fahrermasse. Ab 35° folgt eine gesonderte Starrkörper-Falldemonstration mit Straßenkontakt; die lineare Rechnung endet.

Gleichungen des Moduls
Gleichungen
M q″ + v C1 q′ + (g K0 + v² K2) q = 0
q = (Fahrrad Neigungswinkel, Lenkwinkel)
Meijaard Benchmark: w = 1.02 m; mechanische Spur = 0.08 m; steering-Achsneigung = π/10
Weitere Experimente

Zum Katalog
Gabelstapler im Lager — Bild aus der Anwendung

Physics / Engineering

Gabelstapler im Lager

Fahre einen Gabelstapler und transportiere Paletten mit losen Kisten durch Kontakt und Reibung.

Dampfmaschine — Bild aus der Anwendung

Physics / Engineering

Dampfmaschine

Verbinde den Druckzyklus mit Kolben und Schwungrad.

Roboterarm-Werkstatt — Bild aus der Anwendung

Physics / Engineering

Roboterarm-Werkstatt

Steuern Sie einen Roboterarm mit sechs Achsen, greifen und sortieren Sie physische Objekte oder bauen Sie einen Turm. Erkunden Sie inverse Kinematik, Gelenkgrenzen und Nutzlast.