MakarovSuites
Русский
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Связь и лицензии

Physics

Метрономы в ногу

Пять маятников передают усилия через подвижную доску. Каждый получает энергию от плавной модели спуска; масса, расстройка и закрепление опоры меняют измеренную согласованность фаз.
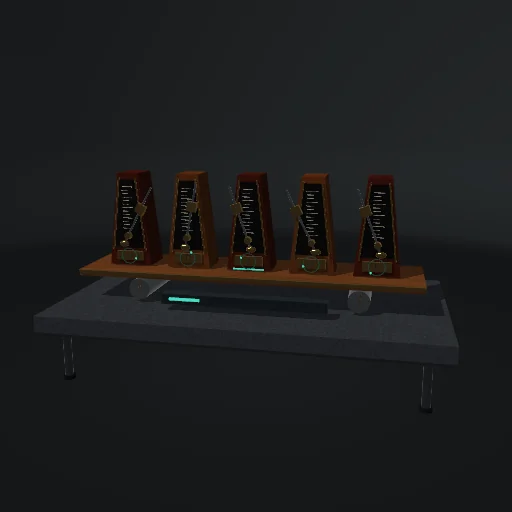
Метрономы в ногу — Изображение из программы
Изображение из программы

Что попробовать

Щёлкните по метроному, чтобы сбить ритм. Освободите доску и дайте системе время синхронизироваться.

Уравнения модуля
Уравнения
(M + Σ m sin²θ) X" = Σ [m l sinθ θ'² + m g sinθ cosθ - m l cosθ f] - c X' - k X
θ" = -(g sinθ + X" cosθ)/l + f
f = μ (1 - θ²/A²) θ'
R = |Σ exp(i φ)| / N
Другие эксперименты

К каталогу
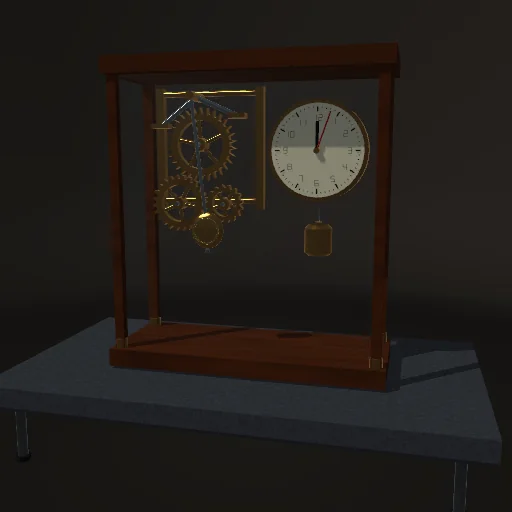
Спуск и часы — Изображение из программы

Physics

Спуск и часы

Маятник управляет идеализированным анкерным спуском. Импульсы при пересечении равновесия возмещают потери; интервалы между тактами показывают зависимость периода от длины и амплитуды.

Регулятор Уатта — Изображение из программы

Physics

Регулятор Уатта

Нелинейная модель регулятора Уатта связывает конический маятник с валом двигателя. Меняйте нагрузку, усиление клапана и затухание, наблюдая установление скорости и рыскание.