Engineering
Crabot et synchroniseur
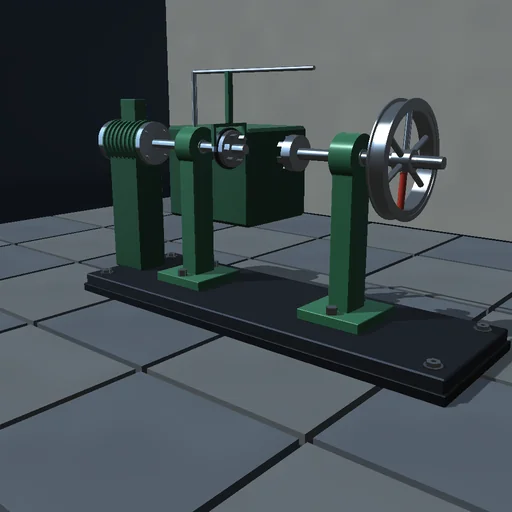
Engagez le crabot à diverses différences de vitesse et de phase : les dents face aux creux entrent, les dents contre les dents heurtent et rebondissent, et un choc de flanc accouple les arbres d'une impulsion qui conserve le moment cinétique et transforme le reste en chaleur. Activez le synchroniseur : un cône de friction rapproche les vitesses tandis que la bague de blocage retient le baladeur, puis les chanfreins alignent les dents et le crabot entre sans choc.
Ce qui se passe
Un baladeur à six dents sur l'arbre d'entrée est poussé contre un moyeu à six dents sur l'arbre de sortie. À la face, la phase relative décide : les dents face aux creux (dans la fenêtre (1 − 2w)·p/2 autour du milieu du creux) entrent ; les dents contre les dents rebondissent avec une restitution de 0,3 — un choc. Pendant que le baladeur entre, l'angle relatif dérive, et quand une dent rencontre un flanc, les arbres s'accouplent par impulsion : le moment cinétique est conservé, le reste de l'énergie est porté en chaleur ½·J_1J_2/(J_1 + J_2)·Δω². Le synchroniseur place entre les arbres un cône de friction de couple μ·F·R/sin α et une bague de blocage qui retient le baladeur jusqu'à ce que les vitesses se rejoignent à 0,5 rad/s, puis les chanfreins alignent le moyeu sur un creux. Euler semi-implicite à 0,1 ms.
À essayer
Engagez à 300 contre 100 tr/min et comptez les chocs jusqu'à l'accouplement ; donnez à la sortie la vitesse d'entrée et une phase sur un creux, et les dents entrent seules ; activez le synchroniseur et recommencez.
Le modèle et ses limites
Dents comme secteurs angulaires rigides sans géométrie de chanfrein au-delà de la règle d'alignement, accouplement par impulsion sans souplesse de flanc, frottement de cône constant. Le nombre de chocs appartient à ce baladeur idéalisé.
Équations du module
Équations
p = 2π/z,  |ψ − p/2| ≤ (1 − 2w)·p/2
ω = (J_1·ω_1 + J_2·ω_2)/(J_1 + J_2)
Q = ½·J_1·J_2/(J_1 + J_2)·(ω_1 − ω_2)²
T_c = μ·F·R_c/sin α