Engineering
Télégraphe électromécanique
Envoyez du code Morse sur une ligne télégraphique et regardez-le arriver : la ligne se charge tronçon après tronçon, l’armature du récepteur est attirée à travers son entrefer et le stylet imprime des points et des traits dans la bande de papier. Allongez la ligne, posez-la en câble, modifiez le ressort et la vitesse de transmission, et voyez quand les marques s’étalent et quand elles disparaissent.
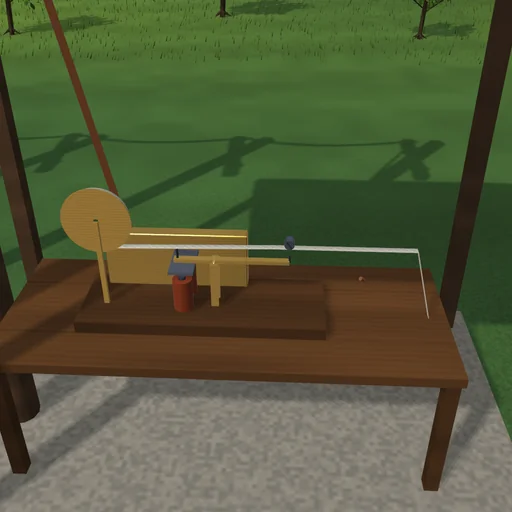
Ce qui se passe
À une extrémité d’une ligne se trouvent un manipulateur et une batterie de 60 V, à l’autre un récepteur. La ligne est un réseau en échelle d’au plus huit tronçons RC – une ligne aérienne de 15 Ω et 10 nF par kilomètre, ou un câble de 5 Ω et 200 nF – avec la terre comme conducteur de retour. La bobine du récepteur, de 150 Ω, a l’inductance de son circuit magnétique, L(g) = L_leak + μ₀·N²·A/(2g), et attire son armature avec F = μ₀·N²·A·i²/(4g²) à travers un entrefer qui se réduit de 1,0 à 0,4 mm, contre un ressort de 100 N/m avec une précharge de 0,2 mm ; l’équation de la bobine tient compte de la force électromotrice induite par le mouvement. En butée avant, le stylet appuie sur la bande de papier, qui défile à 20 mm/s ; les marques sont relues comme des points et des traits d’après leur longueur.
L’armature quitte sa butée arrière à 12,6 mA et retombe au-dessous de 10,1 mA. Sur 200 km de ligne aérienne, le courant, manipulateur enfoncé, est de 18,9 mA ; un point à 20 mots par minute arrive avec 19,8 ms de retard et laisse une marque de 42 ms pour les 60 ms de son émission. Sur 20 km, le retard est de 2,5 ms. À travers 300 km de câble, SOS est bien reçu comme SOS, sa première marque 27,1 ms après l’appui sur le manipulateur ; envoyé à 40 mots par minute, il se lit ATA. À travers 800 km de câble, le courant dans la bobine ne dépasse pas 13,6 mA et rien n’atteint le papier ; avec la précharge du ressort réduite de moitié, l’armature n’est attirée qu’une fois, et tout le message n’est qu’une longue traînée.
Modèle : tronçons RC à constantes localisées, huit au plus ; l’inductance de la bobine déduite de son entrefer ; l’armature, une masse sur un ressort amorti entre deux butées ; pas de fuite vers la terre, pas de relais. Pas de temps : 20 µs ; le bilan d’énergie se boucle sur le travail de la batterie.
À essayer
Regardez SOS parcourir la ligne et arriver sur la bande. Posez la ligne en câble, allongez-la ou transmettez plus vite, et voyez les marques s’étaler ; détendez le ressort quand rien n’arrive, ou maintenez le manipulateur manuel enfoncé.
Équations du module
Équations
C·dV_k/dt = i_(k−1) − i_k,  i_k = (V_k − V_(k+1))/R
d(L(g)·i)/dt = V_n − R_coil·i
L(g) = L_leak + μ₀N²A/(2g),  F = μ₀N²A·i²/(4g²)
m·d²x/dt² = F − k·(x₀ + x) − c·dx/dt