Engineering
Telégrafo electromecánico
Envíe código Morse por una línea telegráfica y observe cómo llega: la línea se carga sección a sección, el electroimán del registrador atrae su armadura a través del entrehierro y el estilete marca puntos y rayas en la cinta de papel. Alargue la línea, tiéndala como cable, cambie el muelle y la velocidad de transmisión, y vea cuándo las marcas se emborronan y cuándo dejan de aparecer.
Qué ocurre
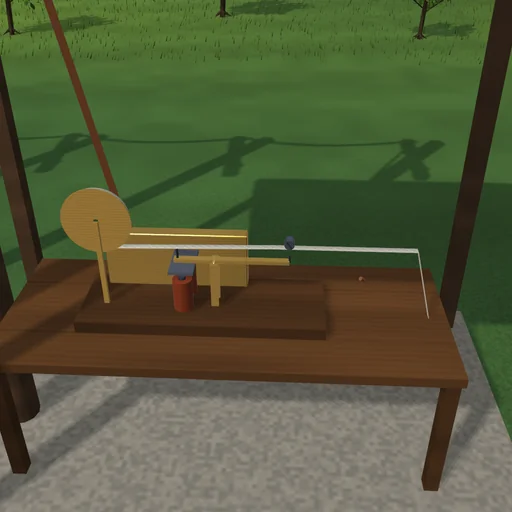
En un extremo de una línea hay un manipulador y una batería de 60 V; en el otro, un registrador. La línea es una red en escalera de hasta ocho secciones RC —una línea aérea de 15 Ω y 10 nF por kilómetro, o un cable de 5 Ω y 200 nF— con la tierra como retorno. La bobina del registrador, de 150 Ω, tiene la inductancia de su circuito magnético, L(g) = L_leak + μ₀·N²·A/(2g), y atrae su armadura con F = μ₀·N²·A·i²/(4g²) a través de un entrehierro que se reduce de 1,0 a 0,4 mm, contra un muelle de 100 N/m con una precarga de 0,2 mm; la ecuación de la bobina incluye la fuerza electromotriz de movimiento. En el tope delantero, el estilete presiona la cinta de papel, que avanza a 20 mm/s; las marcas se leen como puntos y rayas según su longitud.
La armadura se separa de su tope trasero con 12,6 mA y vuelve a caer por debajo de 10,1 mA. Con 200 km de línea aérea, la corriente con el manipulador pulsado es de 18,9 mA; un punto a 20 palabras por minuto llega con 19,8 ms de retraso y deja una marca de 42 ms por los 60 ms que duró su envío. Con 20 km, el retraso es de 2,5 ms. A través de 300 km de cable, SOS llega como SOS, con su primera marca 27,1 ms después de pulsar el manipulador; enviado a 40 palabras por minuto, se lee ATA. A través de 800 km de cable, por la bobina pasan como máximo 13,6 mA y nada llega al papel; con la precarga del muelle reducida a la mitad, la armadura es atraída una sola vez y todo el mensaje se convierte en un único trazo largo y borroso.
Modelo: secciones RC concentradas, ocho como máximo; la inductancia de la bobina, a partir de su entrehierro; la armadura, una masa sobre un muelle con amortiguamiento entre dos topes; sin fugas a tierra ni relés. Pasos de 20 µs; el balance de energía cuadra con el trabajo de la batería.
Qué probar
Observe cómo SOS recorre la línea y llega a la cinta. Tienda la línea como cable, alárguela o transmita más rápido y vea cómo se emborronan las marcas; afloje el muelle cuando no llegue nada, o mantenga pulsado el manipulador manual.
Ecuaciones del módulo
Ecuaciones
C·dV_k/dt = i_(k−1) − i_k,  i_k = (V_k − V_(k+1))/R
d(L(g)·i)/dt = V_n − R_coil·i
L(g) = L_leak + μ₀N²A/(2g),  F = μ₀N²A·i²/(4g²)
m·d²x/dt² = F − k·(x₀ + x) − c·dx/dt