Engineering
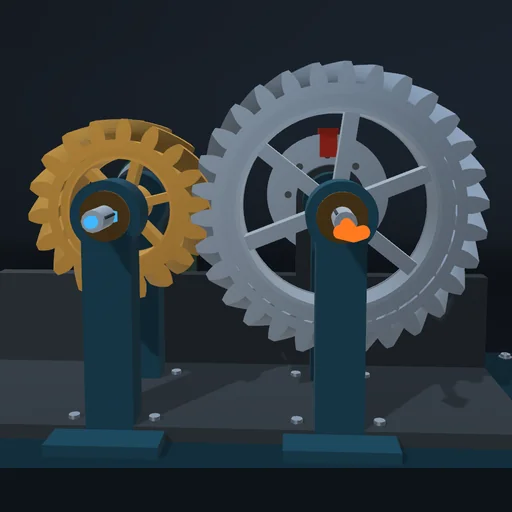
Par de engranajes rectos
Aumente la carga hasta detener el motor. Cambie la relación de dientes y el sentido de giro.
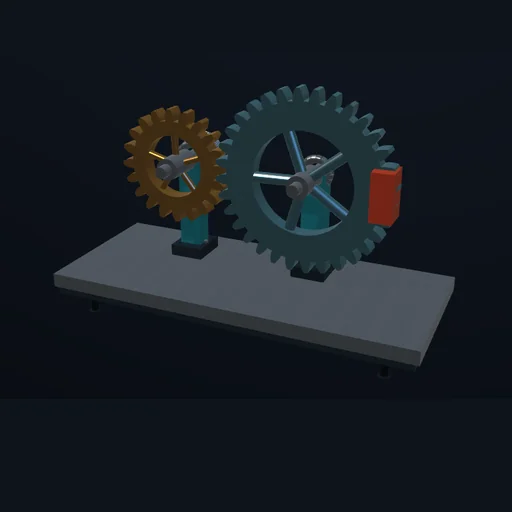
El modelo y sus límites
Ejes rígidos y engranaje ideal. Sin contacto dental, holgura ni elasticidad. Pares de motor y carga limitados.
Ecuaciones del módulo
Ecuaciones
ω₁ + (z₂/z₁)ω₂ = 0; J Δv = impulse