Engineering
Estabilizador giroscópico de buque
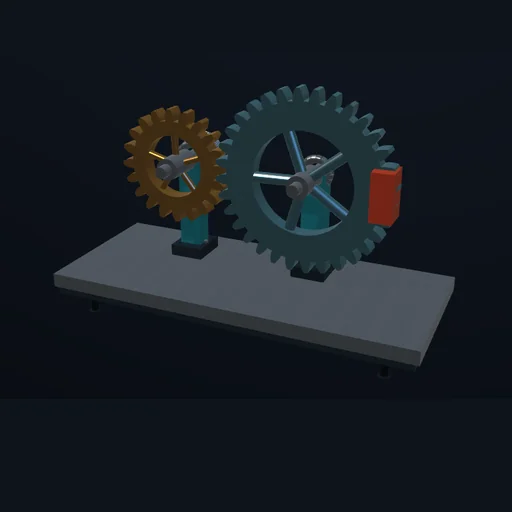
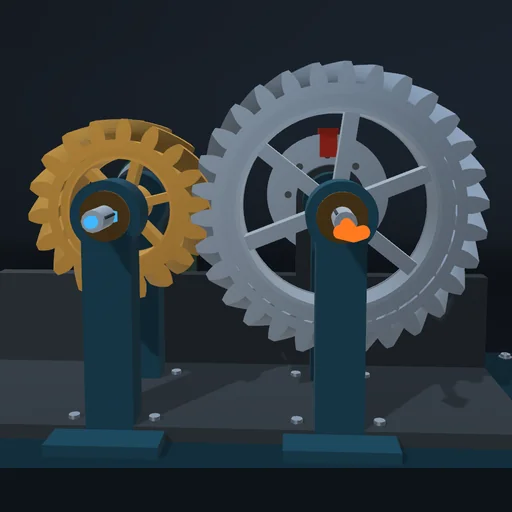
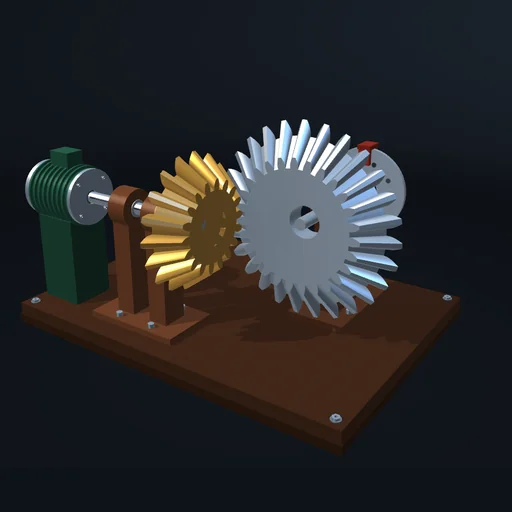
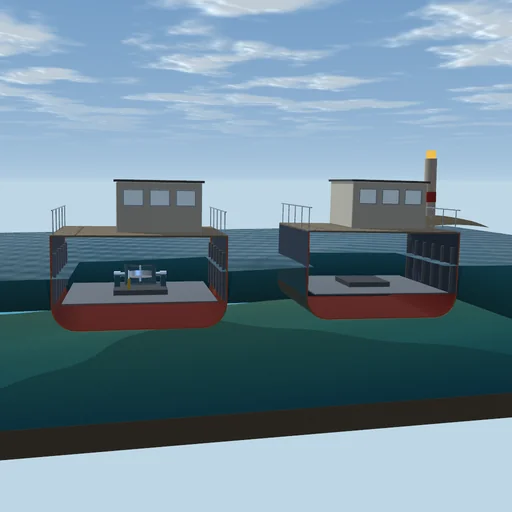
Dos cascos se balancean con el mismo oleaje de través; uno lleva un volante que gira dentro de un cardán. Deje que el volante entre en precesión contra el balanceo, ajuste su freno y su velocidad y compare los balanceos; después envíe una mar gruesa y lleve el cardán hasta sus topes.
Qué ocurre
Dos cascos de 300 t se balancean uno junto al otro con el mismo oleaje de través; el de la izquierda lleva un estabilizador giroscópico en la sala de máquinas. Cada casco se balancea según I·d²φ/dt² = M_wave − c·dφ/dt − Δ·g·GM·sin φ − H·cos α·dα/dt, con un periodo propio de 6,88 s. El volante de 100 kg·m², que gira a un máximo de 9000 rpm alrededor de la vertical, va montado en un cardán que se inclina hacia proa y hacia popa según el ángulo de precesión α: el balanceo lo pone en precesión, y el momento giroscópico de la precesión se opone al balanceo. En conjunto, los dos momentos giroscópicos no realizan trabajo, así que el estabilizador solo extrae energía del balanceo a través del freno del cardán —un amortiguador de par limitado— y de sus topes. Un motor mantiene el giro del volante.
Con un momento escorante de 50 kN·m y un periodo igual al periodo propio del casco, el casco sin estabilizador se balancea con una amplitud de 12,2° y el estabilizado con una de 1,9°, mientras su cardán oscila 28,8° en precesión. A 4500 rpm el balanceo es de 5,4°. Un freno blando de 1500 N·m·s deja solo 0,6° de balanceo, pero deja oscilar el cardán 32,9°; uno duro de 20000 N·m·s retiene el cardán en 21,1° y deja que el balanceo crezca hasta 4,6°. Con un oleaje de 150 kN·m el cardán golpea sus topes a 70°: el balanceo es de 14,0°, frente a los 34,2° del casco sin estabilizador. Partiendo del reposo, el motor tarda 55 min en llevar el volante al 99 % de su velocidad de consigna.
Modelo: un casco rígido con brazo adrizante lineal, GM = 0,8 m, y un amortiguamiento del 5 %, en oleaje regular o irregular; los topes del cardán son un resorte rígido con amortiguador; sin acoplamiento con el cabeceo, la arfada ni la guiñada. RK4 con paso de 1/120 s; las cuentas de energía cuadran con el trabajo del mar y del motor.
Qué probar
Compare los dos balanceos y luego apague y vuelva a encender el estabilizador. Cambie el freno y la velocidad del volante y observe la precesión; envíe una mar gruesa y vea cómo el cardán golpea sus topes.
Ecuaciones del módulo
Ecuaciones
I·d²φ/dt² = M_wave − c·dφ/dt − Δ·g·GM·sin φ − H·cos α·dα/dt
I_g·d²α/dt² = H·cos α·dφ/dt − k_g·sin α + M_brake + M_stop
H = J·Ω
I·dφ/dt + H·sin α = const without the sea