Engineering
Stabilisateur gyroscopique de navire
Deux coques roulent dans la même mer de travers ; l’une porte un volant en rotation monté dans un cardan. Laissez-le précesser contre le roulis, réglez son frein et sa vitesse et comparez les roulis ; envoyez ensuite une grosse mer et poussez le cardan jusqu’à ses butées.
Ce qui se passe
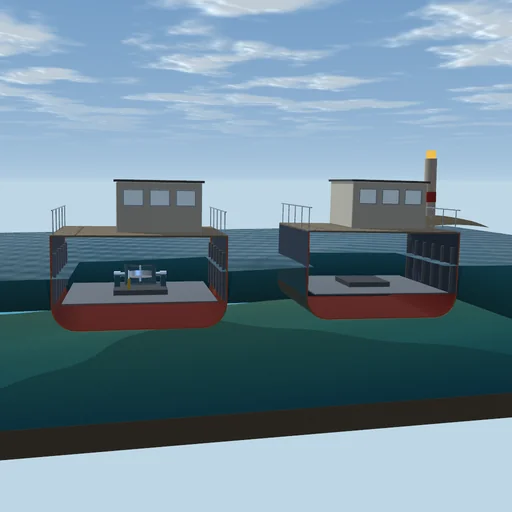
Deux coques de 300 t roulent côte à côte dans la même mer de travers ; celle de gauche porte un stabilisateur gyroscopique dans sa salle des machines. Chaque coque roule selon I·d²φ/dt² = M_wave − c·dφ/dt − Δ·g·GM·sin φ − H·cos α·dα/dt, avec une période propre de 6,88 s. Le volant de 100 kg·m², qui tourne jusqu’à 9000 tr/min autour de la verticale, est monté dans un cardan qui bascule vers l’avant et vers l’arrière de l’angle de précession α : le roulis le fait précesser, et le moment gyroscopique de la précession s’oppose au roulis. À eux deux, les moments gyroscopiques ne fournissent aucun travail ; le stabilisateur ne retire donc de l’énergie au roulis que par le frein du cardan – un amortisseur à couple limité – et par ses butées. Un moteur entretient la rotation du volant.
Pour une mer de 50 kN·m de moment inclinant, à la période propre de la coque, la coque sans stabilisateur roule avec une amplitude de 12,2° et la coque stabilisée de 1,9°, tandis que son cardan précesse de 28,8°. À 4500 tr/min, le roulis atteint 5,4°. Un frein souple de 1500 N·m·s ne laisse que 0,6° de roulis mais laisse le cardan osciller de 32,9° ; un frein dur de 20000 N·m·s retient le cardan à 21,1° et laisse le roulis monter à 4,6°. Dans une mer de 150 kN·m, le cardan frappe ses butées à 70° : le roulis atteint 14,0°, contre 34,2° pour la coque sans stabilisateur. Depuis l’arrêt, le moteur met 55 min à amener le volant à 99 % de sa vitesse de consigne.
Modèle : une coque rigide avec un bras de levier de redressement linéaire, GM = 0,8 m, et un amortissement de 5 %, dans une mer régulière ou irrégulière ; les butées du cardan sont un ressort raide avec amortisseur ; aucun couplage avec le tangage, le pilonnement ou le lacet. RK4 au pas de 1/120 s ; le bilan d’énergie se boucle sur le travail de la mer et du moteur.
À essayer
Comparez les deux roulis, puis arrêtez le stabilisateur et remettez-le en marche. Modifiez le frein et la vitesse du volant et observez la précession ; envoyez une grosse mer et regardez le cardan frapper ses butées.
Équations du module
Équations
I·d²φ/dt² = M_wave − c·dφ/dt − Δ·g·GM·sin φ − H·cos α·dα/dt
I_g·d²α/dt² = H·cos α·dφ/dt − k_g·sin α + M_brake + M_stop
H = J·Ω
I·dφ/dt + H·sin α = const without the sea