Engineering
Gyroskopischer Schiffsstabilisator
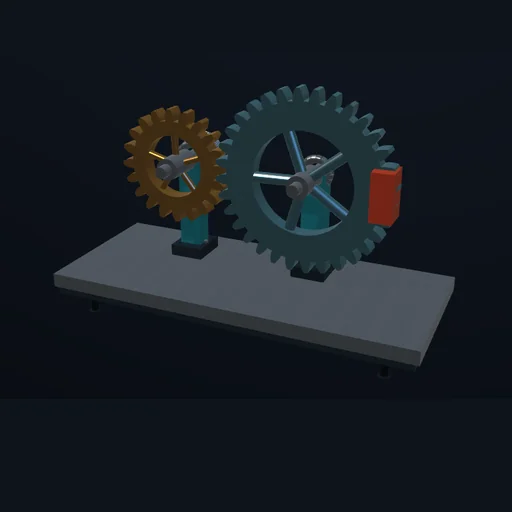
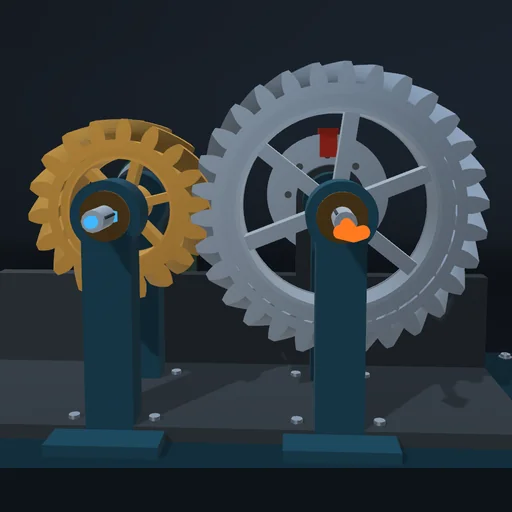
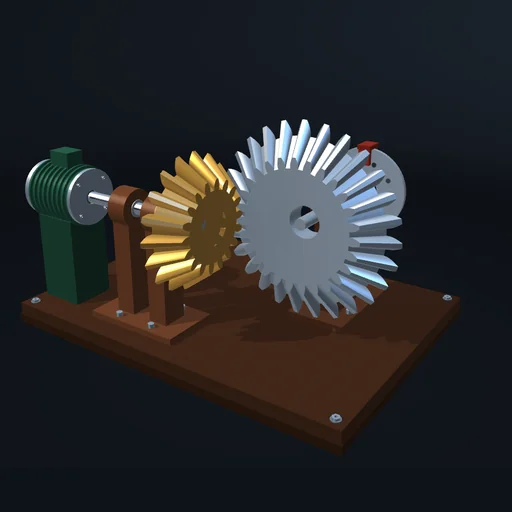
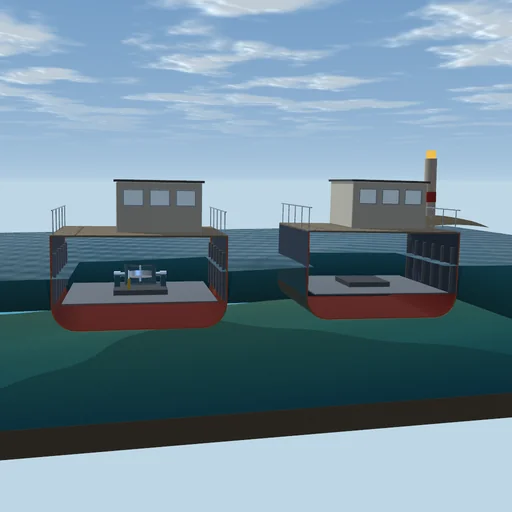
Zwei Rümpfe rollen im selben Seegang von querab; einer trägt ein schnell drehendes Schwungrad in einem Kardanrahmen. Lassen Sie es gegen das Rollen präzedieren, stellen Sie seine Bremse und seine Drehzahl ein und vergleichen Sie die Rollbewegungen; schicken Sie dann schwere See und treiben Sie den Rahmen in seine Anschläge.
Was passiert
Zwei Rümpfe von je 300 t rollen nebeneinander im selben Seegang von querab; der linke trägt in seinem Maschinenraum einen Kreiselstabilisator. Jeder Rumpf rollt nach I·d²φ/dt² = M_wave − c·dφ/dt − Δ·g·GM·sin φ − H·cos α·dα/dt, mit einer Eigenperiode von 6,88 s. Das Schwungrad mit 100 kg·m², das sich mit bis zu 9000 U/min um die Senkrechte dreht, sitzt in einem Kardanrahmen, der um den Präzessionswinkel α nach vorn und nach achtern kippt: Das Rollen zwingt das Schwungrad zur Präzession, und das Kreiselmoment der Präzession wirkt dem Rollen entgegen. Zusammen verrichten die beiden Kreiselmomente keine Arbeit; der Stabilisator entzieht dem Rollen daher nur über die Bremse des Rahmens – einen Dämpfer mit begrenztem Moment – und über die Anschläge des Rahmens Energie. Ein Motor hält das Schwungrad auf Drehzahl.
Bei einem Seegang mit 50 kN·m Krängungsmoment in der Eigenperiode des Rumpfs rollt der Rumpf ohne Stabilisator mit einer Amplitude von 12,2°, der stabilisierte mit 1,9°, während sein Rahmen mit 28,8° präzediert. Bei 4500 U/min rollt er mit 5,4°. Eine weiche Bremse von 1500 N·m·s drückt das Rollen auf 0,6°, lässt den Rahmen aber um 32,9° ausschwingen; eine harte von 20000 N·m·s begrenzt den Rahmen auf 21,1°, und das Rollen wächst auf 4,6°. Bei einem Seegang mit 150 kN·m schlägt der Rahmen bei 70° an seine Anschläge: Das Rollen erreicht 14,0°, gegenüber 34,2° beim Rumpf ohne Stabilisator. Aus dem Stillstand braucht der Motor 55 min, um das Schwungrad auf 99 % seiner Solldrehzahl zu bringen.
Modell: ein starrer Rumpf mit linearem aufrichtendem Hebelarm bei GM = 0,8 m und einem Dämpfungsgrad von 5 %, in regelmäßigem oder unregelmäßigem Seegang; die Anschläge des Rahmens als steife Feder mit Dämpfer; keine Kopplung mit Stampfen, Tauchen oder Gieren. RK4 mit der Schrittweite 1/120 s; die Energiebilanz geht mit der Arbeit des Seegangs und des Motors auf.
Zum Ausprobieren
Vergleichen Sie die beiden Rollbewegungen, schalten Sie dann den Stabilisator aus und wieder ein. Verändern Sie die Bremse und die Drehzahl des Schwungrads und beobachten Sie die Präzession; schicken Sie schwere See und sehen Sie zu, wie der Rahmen an seine Anschläge schlägt.
Gleichungen des Moduls
Gleichungen
I·d²φ/dt² = M_wave − c·dφ/dt − Δ·g·GM·sin φ − H·cos α·dα/dt
I_g·d²α/dt² = H·cos α·dφ/dt − k_g·sin α + M_brake + M_stop
H = J·Ω
I·dφ/dt + H·sin α = const without the sea