Engineering
Mécanisme rectiligne de Watt
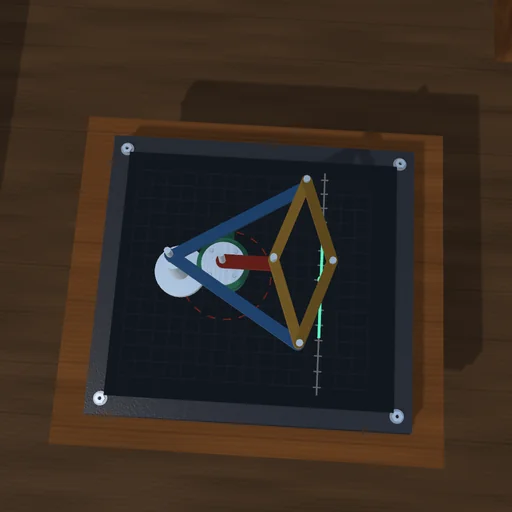
Faites osciller le levier gauche et observez le crayon placé au milieu de la bielle : dans une plage de ±15°, il reste à une fraction de millimètre de la droite tracée à la règle, puis s’incurve et s’en écarte. Déplacez un appui ou modifiez les barres et comparez la trajectoire ; poussez en travers de la droite et constatez que le moteur ne ressent la poussée que loin du centre.
Ce qui se passe
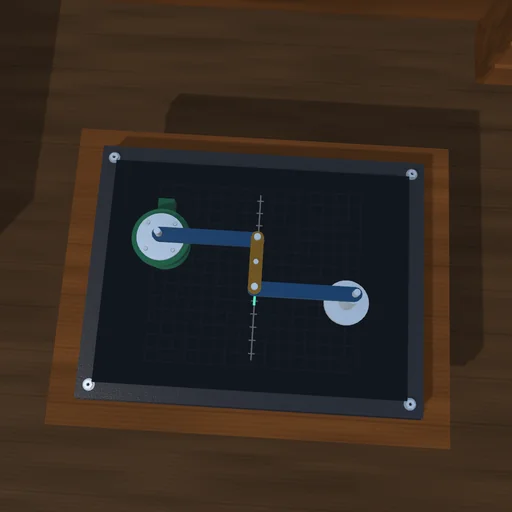
Deux leviers de 0,7 m tournent sur des appuis fixes et pointent l’un vers l’autre ; une bielle de 0,35 m relie leurs extrémités. Le crayon placé au milieu M de la bielle se déplace presque exactement en ligne droite, en travers des leviers : avec le levier gauche à 10°, il a parcouru 122 mm le long de la droite et s’en écarte de 0,06 mm, à 20° ce sont 245 mm et 2,1 mm, et au-delà la trajectoire s’incurve et s’éloigne. La boucle se bloque là où la bielle s’aligne avec le levier droit, ici à +29,3° et −57,4° ; le servomoteur s’arrête 2° avant. Rien ne guide M le long de la droite – sa trajectoire est simplement ce que lui laissent les quatre pivots.
Poussez sur M en travers de la droite. Quand les leviers sont horizontaux, ils transmettent la poussée droit dans les appuis, pour moitié chacun, et le moteur ne ressent rien ; à 15°, il doit tenir le couple F·∂M_u/∂θ₁, soit 0,91 N·m pour 100 N. Déplacez l’appui droit de 2 cm : la droite s’incline et se courbe, de 2,4 mm dans une plage de ±20°.
Modèle : leviers et bielle rigides sur quatre liaisons pivots, résolues ensemble à chaque pas ; un servomoteur à couple limité entraîne le pivot du levier gauche. Ni frottement ni élasticité.
À essayer
Faites osciller le levier de ±20° et lisez l’écart. Immobilisez ensuite le levier vers 15° et poussez en travers de la droite : le couple moteur apparaît.
Équations du module
Équations
A = P₁ + a·e(θ₁),  B = P₂ − a·e(θ₂),  |A − B| = c
M = (A + B)/2
τ = −F·∂M_u/∂θ₁
F₁ = F₂ = F/2  (θ₁ = 0)