Physics
Carrello e asta: oscillazione e equilibrio
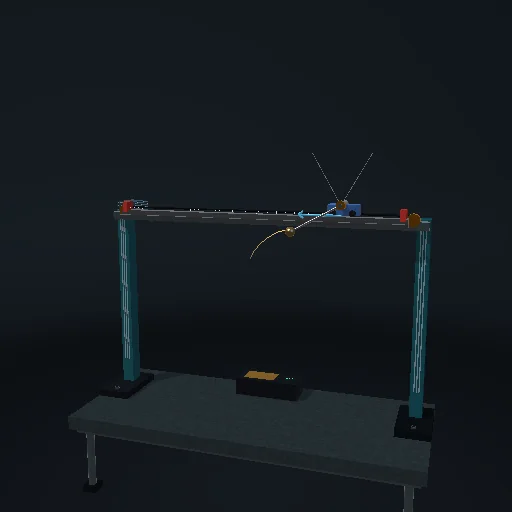
Un pendolo inverso su un carrello: il pompaggio di energia lo solleva, un regolatore lineare-quadratico lo tiene in piedi e un colpo mostra come il regolatore recupera. Il pendolo doppio è la modalità difficile.
Cosa succede
Un'asta su un carrello che sa solo spingere a sinistra e a destra - eppure l'asta finisce in piedi sulla punta. Lo fanno due leggi, e il passaggio dall'una all'altra è tutta la storia. Finché l'asta pende, il regolatore pompa energia: misura di quanto l'energia dell'asta sta sotto il livello verticale e accelera il carrello nella direzione che la nutre, come si spinge un'altalena a tempo. Mira apposta mezzo m g l sopra la cima: mirando esattamente alla cima, l'asta arriverebbe senza riserva e l'attrito del cuscinetto la terrebbe qualche grado sotto per sempre. Vicino alle estremità della rotaia il pompaggio si spegne e un termine di centraggio subentra, così il carrello non raggiunge i fermi. Quando l'asta entra nel cono tracciato col gesso con abbastanza poca energia, la legge cambia: la seconda legge è un regolatore lineare-quadratico, un guadagno fisso sui quattro numeri x, θ, x', θ'. I suoi guadagni non sono regolati a mano - escono dall'equazione di Riccati delle equazioni dell'asta linearizzate in cima, risolta ogni volta che muovi un cursore. Colpisci l'asta e guarda la forza sotto il carrello: da un colpo piccolo il regolatore recupera, dopo uno grande l'asta cade, la prima legge riprende e il ciclo si ripete. Spegni il regolatore e l'asta cade semplicemente. Il pendolo doppio si apre in piedi ed è tenuto dallo stesso regolatore con sei guadagni; sollevare un pendolo doppio è ottimizzazione di traiettoria, e il modello non lo finge.
Equazioni del modulo
Equazioni
(M + m) x'' + m l cos θ · θ'' − m l sin θ · θ'² = F − b x'
m l cos θ · x'' + m l² θ'' − m g l sin θ = −c θ''   (angolo θ misurato dalla posizione verticale)
E = m l² θ'²/2 + m g l (cos θ − 1),   dE/dt = −m l a θ' cos θ
controllo dell'oscillazione del pendolo:  a = k (E − E_ref) θ' cos θ,  E_ref = 0.5 m g l,  F = (M + m) a,  |F| ≤ 18 N
passa alla stabilizzazione verticale:  |θ| < 30° e E < 0.8 m g l  →  u = −K s,  s = (x, θ, x', θ')
LQR:  AᵀP + PA − P B R^-1 Bᵀ P + Q = 0,  K = R^-1 Bᵀ P,  Q = diag(1, 10, 1, 1),  R = 0.1
lineare in alto: ∂θ''/∂θ = g (M + m) / (M l),  ∂x''/∂θ = −m g / M,  ∂θ''/∂F = −1 / (M l)