Physics
Carro y péndulo: balanceo y equilibrio
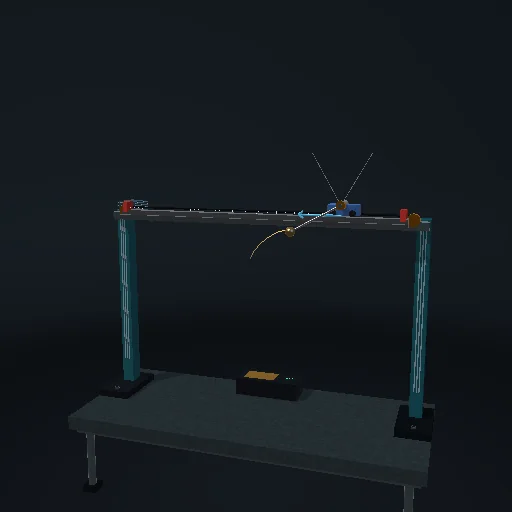
Un péndulo invertido sobre un carro: el bombeo de energía lo levanta, un regulador lineal-cuadrático lo mantiene vertical y un golpe muestra cómo el regulador se recupera. El péndulo doble es el modo difícil.
Qué ocurre
Un péndulo sobre un carro que solo sabe empujar a izquierda y derecha - y aun así el péndulo acaba de pie sobre su punta. Lo hacen dos leyes, y el cambio entre ellas es toda la historia. Mientras el péndulo cuelga, el regulador bombea energía: mide cuánto está la energía del péndulo por debajo del nivel vertical y acelera el carro en la dirección que la alimenta, como quien empuja un columpio al compás. Apunta a propósito medio m g l por encima de la cima: apuntado justo a la cima, el péndulo llegaría sin reserva y el rozamiento del cojinete lo dejaría unos grados por debajo para siempre. Cerca de los extremos del raíl el bombeo se apaga y un término de centrado toma el relevo, para que el carro no llegue a los topes. Cuando el péndulo entra en el cono dibujado con tiza con poca energía, la ley cambia: la segunda ley es un regulador lineal-cuadrático, una ganancia fija sobre los cuatro números x, θ, x', θ'. Sus ganancias no se ajustan a mano - salen de la ecuación de Riccati de las ecuaciones del propio péndulo linealizadas en la cima, resuelta cada vez que mueves un deslizador. Golpea el péndulo y mira la fuerza bajo el carro: de un golpe pequeño el regulador se recupera, tras uno grande el péndulo cae, la primera ley vuelve a actuar y el ciclo se repite. Apaga el regulador y el péndulo simplemente cae. El péndulo doble se abre de pie y lo sostiene el mismo regulador con seis ganancias; levantar un péndulo doble es optimización de trayectorias, y el modelo no lo finge.
Ecuaciones del módulo
Ecuaciones
(M + m) x'' + m l cos θ · θ'' − m l sin θ · θ'² = F − b x'
m l cos θ · x'' + m l² θ'' − m g l sin θ = −c θ''   (ángulo θ medido desde la posición vertical)
E = m l² θ'²/2 + m g l (cos θ − 1),   dE/dt = −m l a θ' cos θ
Control de elevación del péndulo:  a = k (E − E_ref) θ ' cos θ,  E_ref = 0.5 m g l,  F = (M + m) a,  |F| ≤ 18 N
cambiar a estabilización vertical:  |θ| < 30° y E < 0.8 m g l  →  u = −K s,  s = (x, θ, x', θ')
LQR:  AᵀP + PA − P B R^-1 Bᵀ P + Q = 0,  K = R^-1 Bᵀ P,  Q = diag(1, 10, 1, 1),  R = 0.1
lineal en la parte superior: ∂θ''/∂θ = g (M + m) / (M l),  ∂x''/∂θ = −m g / M,  ∂θ''/∂F = −1 / (M l)