Physics
Wagen und Stab: Aufschwingen und Balance
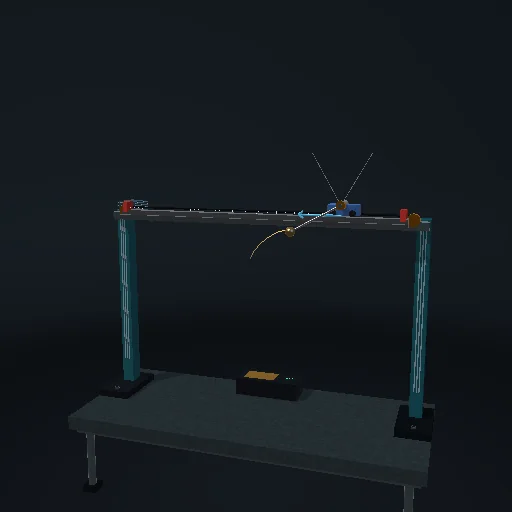
Ein inverses Pendel auf einem Wagen: Energiepumpen schwingt es auf, ein linear-quadratischer Regler hält es aufrecht, und ein Stoß zeigt, wie der Regler sich erholt. Das Doppelpendel ist der schwere Modus.
Was passiert
Ein Stab auf einem Wagen, der nur nach links und rechts schieben kann - und doch steht der Stab am Ende auf der Spitze. Zwei Gesetze tun das, und der Wechsel zwischen ihnen ist die ganze Geschichte. Solange der Stab hängt, pumpt der Regler Energie: Er misst, wie weit die Energie des Stabes unter dem aufrechten Niveau liegt, und beschleunigt den Wagen in die Richtung, die sie nährt - so wie man eine Schaukel im Takt anschiebt. Er zielt absichtlich ein halbes m g l über die Spitze: genau auf die Spitze gezielt käme der Stab ohne Reserve an, und die Lagerreibung hielte ihn für immer ein paar Grad darunter. Nahe den Enden der Schiene klingt das Pumpen aus und ein Zentrierterm übernimmt, damit der Wagen die Anschläge nicht erreicht. Tritt der Stab mit wenig genug Energie in den gekreideten Kegel ein, wechselt das Gesetz: Das zweite ist ein linear-quadratischer Regler, eine feste Verstärkung auf die vier Zahlen x, θ, x', θ'. Seine Verstärkungen werden nicht von Hand eingestellt - sie kommen aus der Riccati-Gleichung der an der Spitze linearisierten Stabgleichungen, bei jeder Schieberbewegung neu gelöst. Stoße den Stab an und beobachte die Kraft unter dem Wagen: Von einem kleinen Stoß erholt sich der Regler, nach einem großen fällt der Stab, das erste Gesetz übernimmt, und der Zyklus wiederholt sich. Schalte den Regler ab, und der Stab fällt einfach. Das Doppelpendel öffnet stehend und wird vom selben Regler mit sechs Verstärkungen gehalten; ein Doppelpendel aufzuschwingen ist Trajektorienoptimierung, und das Modell tut nicht so.
Gleichungen des Moduls
Gleichungen
(M + m) x'' + m l cos θ · θ'' − m l sin θ · θ'² = F − b x'
m l cos θ · x'' + m l² θ'' − m g l sin θ = −c θ''   (Winkel θ gemessen von der aufrechten Position)
E = m l² θ'²/2 + m g l (cos θ − 1),   dE/dt = −m l a θ' cos θ
Pendel-Aufschwingsteuerung:  a = k (E − E_ref) θ' cos θ,  E_ref = 0.5 m g l,  F = (M + m) a,  |F| ≤ 18 N
Umschalten auf vertikale Stabilisierung:  |θ| < 30° und E < 0.8 m g l  →  u = −K s,  s = (x, θ, x', θ')
LQR:  AᵀP + PA − P B R^-1 Bᵀ P + Q = 0,  K = R^-1 Bᵀ P,  Q = diag(1, 10, 1, 1),  R = 0.1
Linearisierung um die obere Lage: ∂θ''/∂θ = g (M + m) / (M l), ∂x''/∂θ = −m g / M, ∂θ''/∂F = −1 / (M l)