Physics
Chariot et pendule : balancement et équilibre
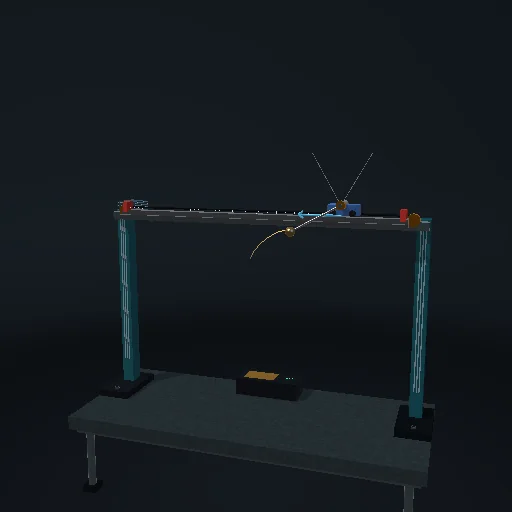
Un pendule inversé sur un chariot : le pompage d'énergie le fait monter, un régulateur linéaire-quadratique le tient debout, et un coup montre comment le régulateur se rattrape. Le pendule double est le mode difficile.
Ce qui se passe
Un pendule sur un chariot qui ne sait que pousser à gauche et à droite - et pourtant le pendule finit debout sur sa pointe. Deux lois le font, et le passage de l'une à l'autre est toute l'histoire. Tant que le pendule pend, le régulateur pompe de l'énergie : il mesure de combien l'énergie du pendule est sous le niveau vertical et accélère le chariot dans le sens qui la nourrit, comme on pousse une balançoire en rythme. Il vise exprès un demi m g l au-dessus du sommet : visé exactement au sommet, le pendule arriverait sans réserve et le frottement du palier le garderait quelques degrés en dessous pour toujours. Près des extrémités du rail le pompage s'éteint et un terme de centrage prend le relais, pour que le chariot n'atteigne pas les butées. Quand le pendule entre dans le cône tracé à la craie avec assez peu d'énergie, la loi bascule : la seconde loi est un régulateur linéaire-quadratique, un gain fixe sur les quatre nombres x, θ, x', θ'. Ses gains ne sont pas réglés à la main - ils sortent de l'équation de Riccati des équations du pendule linéarisées au sommet, résolue à chaque déplacement d'un curseur. Donnez un coup au pendule et regardez la force sous le chariot : le régulateur se rattrape d'un petit coup, après un grand le pendule tombe, la première loi reprend, et le cycle recommence. Coupez le régulateur et le pendule tombe tout simplement. Le pendule double s'ouvre debout et est tenu par le même régulateur avec six gains ; faire monter un pendule double est de l'optimisation de trajectoire, et le modèle ne fait pas semblant.
Équations du module
Équations
(M + m) x'' + m l cos θ · θ'' − m l sin θ · θ'² = F − b x'
m l cos θ · x'' + m l² θ'' − m g l sin θ = −c θ'   (angle θ mesuré à partir de la position verticale)
E = m l² θ'²/2 + m g l (cos θ − 1),   dE/dt = −m l a θ' cos θ
commande d ' oscillation du pendule:  a = k (E − E_ref) θ ' cos θ,  E_ref = 0.5 m g l,  F = (M + m) a,  |F| ≤ 18 N
Passer à la stabilisation verticale:  |θ| < 30° et E < 0.8 m g l  →  u = −K s,  s = (x, θ, x ', θ ' )
LQR:  AᵀP + PA − P B R^-1 Bᵀ P + Q = 0,  K = R^-1 Bᵀ P,  Q = diag(1, 10, 1, 1),  R = 0.1
linéaire en haut : ∂θ''/∂θ = g (M + m) / (M l),  ∂x''/∂θ = −m g / M,  ∂θ''/∂F = −1 / (M l)