Physics
Візок із маятником: розгойдування і баланс
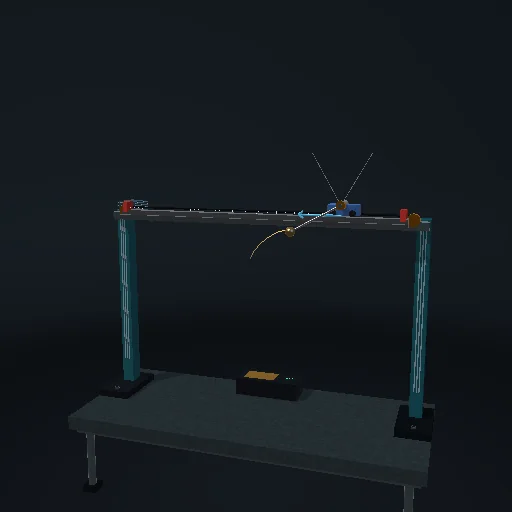
Перевернутий маятник на візку: розгойдування за енергією піднімає його, лінійно-квадратичний регулятор утримує, а поштовх показує, як регулятор відпрацьовує. Подвійний маятник — складний режим.
Що відбувається
Маятник на візку, який уміє лише штовхати ліворуч і праворуч, — і все ж маятник стає на кінець. Це роблять два закони, і перемикання між ними — вся історія. Поки маятник висить, регулятор качає енергію: він вимірює, наскільки енергія маятника нижча за рівень вертикалі, і розганяє візок у той бік, що її підживлює, — як підштовхують гойдалку в такт. Він цілить на пів m g l вище за вершину навмисно: націлений точно у вершину, маятник прийшов би туди впритул, і тертя в підшипнику тримало б його на кілька градусів нижче вічно. Біля кінців рейки розгойдування згасає, і його змінює повернення до центру, тому візок не доїжджає до упорів. Коли маятник входить у накреслений крейдою конус із досить малою енергією, закон перемикається: другий закон — лінійно-квадратичний регулятор, сталі коефіцієнти при чотирьох числах x, θ, x', θ'. Їх ніхто не добирав руками — вони виходять із рівняння Ріккаті для власних рівнянь маятника, лінеаризованих біля вершини, і розв'язуються заново за кожного зсуву повзунка. Штовхніть маятник і дивіться на силу під візком: від невеликого поштовху регулятор відпрацьовує, після великого маятник падає, перший закон вступає знову, і цикл повторюється. Вимкніть регулятор — маятник просто впаде. Подвійний маятник відкривається стоячи, і його тримає той самий регулятор із шістьма коефіцієнтами; розгойдати подвійний маятник — задача оптимізації траєкторії, і модель цього не вдає.
Рівняння модуля
Рівняння
(M + m) x'' + m l cos θ · θ'' − m l sin θ · θ'² = F − b x'
m l cos θ · x '' + m l² θ '' − m g l sin θ = −c θ'    (кут θ вимірюється з вертикального положення)
E = m l² θ'²/2 + m g l (cos θ − 1),   dE/dt = −m l a θ' cos θ
Керування підйомом маятника:  a = k (E − E_ref) θ 'cos θ,  E_ref = 0.5 m g l,  F = (M + m) a,  |F| ≤ 18 N
перейти до вертикальної стабілізації:  |θ| < 30° і E < 0.8 m g l  →  u = −K s,  s = (x, θ, x ', θ')
LQR:  AᵀP + PA − P B R^-1 Bᵀ P + Q = 0,  K = R^-1 Bᵀ P,  Q = diag(1, 10, 1, 1),  R = 0.1
лінійний угорі: ∂θ''/∂θ = g (M + m) / (M l),  ∂x''/∂θ = −m g / M,  ∂θ''/∂F = −1 / (M l)