Physics
Auto Lidar: scansionare il mondo
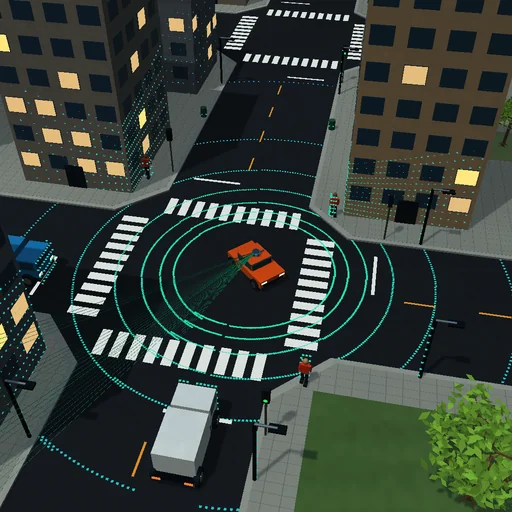
Uno scanner laser in movimento misura una nuvola di punti tridimensionale.
Da provare
Guarda l'auto arancione seguire la sua corsia, frenare per gli ostacoli lidar misurati e cedere ai segnali. Auto e pedoni scelgono percorsi diversi ed entrano o escono dalla mappa. Il monitoraggio della fotocamera rimane attivo quando si esegue lo zoom in avanti o indietro. Il grafico mostra la distanza misurata per azimut.
Il modello e i suoi limiti
Le intersezioni ideali dei raggi forniscono la nuvola di punti e la frenata degli ostacoli. Un grafico delle corsie, segnali stradali, incroci riservati e protezioni geometriche coordinano i singoli attori. I veicoli seguono percorsi cinematici regolari. Questo è un controllore del traffico illustrativo, non SLAM, riconoscimento delle immagini o guida autonoma convalidata.
Equazioni del modulo
Equazioni
r = c Δt / 2
v² ≤ 2 a d