Physics
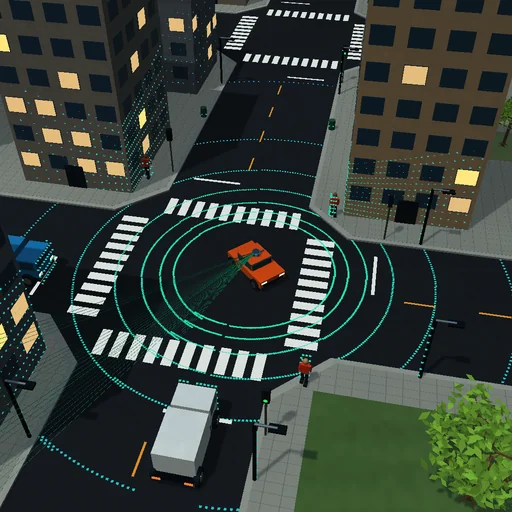
Samochód Lidar: skanowanie świata
Ruchliwy skaner laserowy mierzy trójwymiarową chmurę punktów.
Co wypróbować
Obserwuj, jak pomarańczowy samochód porusza się po swoim pasie, hamuje na przeszkody zmierzone przez lidar i ustępuje na sygnałach. Samochody i piesi wybierają różne trasy i wchodzą lub opuszczają mapę. Śledzenie kamery pozostaje aktywne podczas powiększania lub pomniejszania. Wykres pokazuje zmierzony zasięg według azymutu.
Model i jego ograniczenia
Idealne przecięcia promieni zapewniają chmurę punktów i hamowanie przeszkód. Wykres pasa ruchu, sygnalizacja świetlna, zarezerwowane skrzyżowania i geometryczne osłony bezpieczeństwa koordynują poszczególne podmioty. Pojazdy poruszają się po płynnych ścieżkach kinematycznych. Jest to ilustracyjny kontroler ruchu, a nie SLAM, rozpoznawanie obrazu lub zatwierdzona jazda autonomiczna.
Równania modułu
Równania
r = c Δt / 2
v² ≤ 2 a d