Physics
Coche Lidar: escaneando el mundo
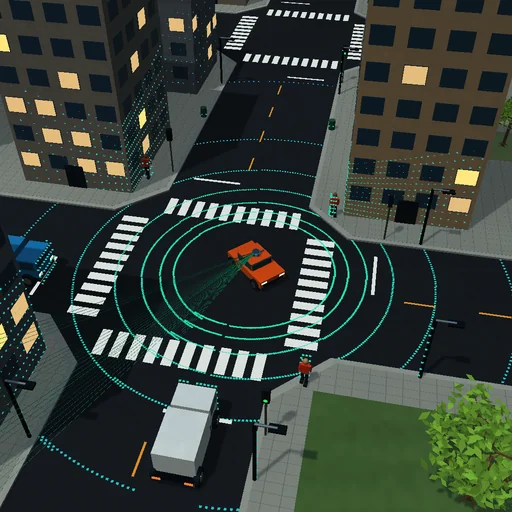
Un escáner láser en movimiento mide una nube de puntos tridimensional.
Qué probar
Observa al coche naranja seguir su carril, frenar por obstáculos medidos por el lidar y ceder en las señales. Los coches y los peatones eligen diferentes rutas y entran o salen del mapa. El seguimiento de la cámara permanece activo cuando se acerca o aleja. El gráfico muestra el alcance medido por acimut.
El modelo y sus límites
Las intersecciones de rayos ideales proporcionan la nube de puntos y el frenado de obstáculos. Un gráfico de carriles, señales de tráfico, cruces reservados y guardias de seguridad geométricas coordinan a los actores individuales. Los vehículos siguen trayectorias cinemáticas suaves. Este es un controlador de tráfico ilustrativo, no SLAM, reconocimiento de imágenes o conducción autónoma validada.
Ecuaciones del módulo
Ecuaciones
r = c Δt / 2
v² ≤ 2 a d