Physics
Lidar-Auto: Scannen der Welt
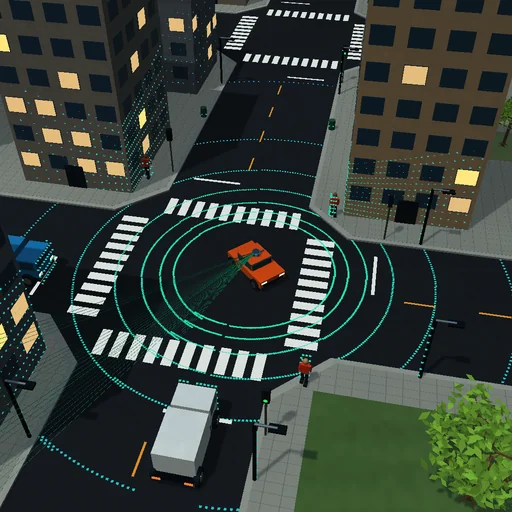
Ein beweglicher Laserscanner misst eine dreidimensionale Punktwolke.
Zum Ausprobieren
Beobachten Sie, wie das orange Auto seiner Fahrspur folgt, vor vom Lidar erkannten Hindernissen bremst und die Ampeln beachtet. Autos und Fußgänger wählen unterschiedliche Routen und betreten oder verlassen die Karte. Die Kameraverfolgung bleibt aktiv, wenn Sie ein- oder auszoomen. Das Diagramm zeigt die gemessene Reichweite nach Azimut.
Das Modell und seine Grenzen
Ideale Strahl-Schnittpunkte liefern die Punktwolke und die Daten zur Hindernisbremsung. Ein Fahrspurdiagramm, Ampeln, reservierte Kreuzungen und geometrische Schutzvorrichtungen koordinieren die einzelnen Akteure. Fahrzeuge folgen glatten kinematischen Bahnen. Dies ist eine illustrative Verkehrskontrolle, nicht SLAM, Bilderkennung oder validiertes autonomes Fahren.
Gleichungen des Moduls
Gleichungen
r = c Δt / 2
v² ≤ 2 a d