Physics
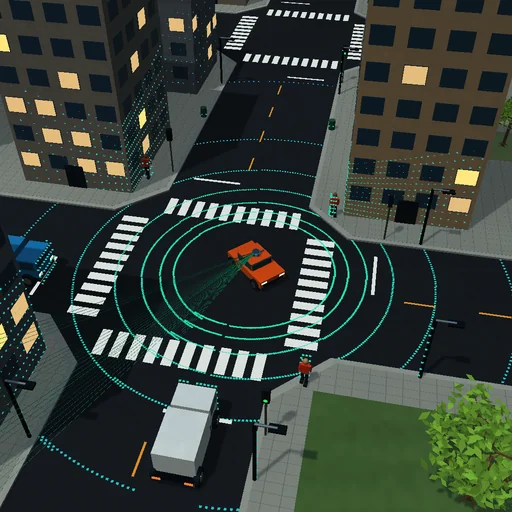
Автомобиль с лидаром
Движущийся лазерный сканер измеряет трёхмерное облако точек.
Что попробовать
Оранжевая машина едет по своей полосе, тормозит перед обнаруженными лидаром препятствиями и соблюдает сигналы. Машины и пешеходы выбирают разные маршруты, появляются и покидают карту. Зум меняет масштаб, но не отключает слежение. График показывает измеренную дальность по азимуту.
Модель и её ограничения
Идеальные пересечения лучей дают облако точек и данные для торможения. Граф полос, светофоры, резервирование переходов и геометрическая защита согласуют отдельных акторов. Машины движутся по плавным кинематическим траекториям. Это учебное управление движением, без SLAM, распознавания изображений и валидации автопилота.
Уравнения модуля
Уравнения
r = c Δt / 2
v² ≤ 2 a d