Physics
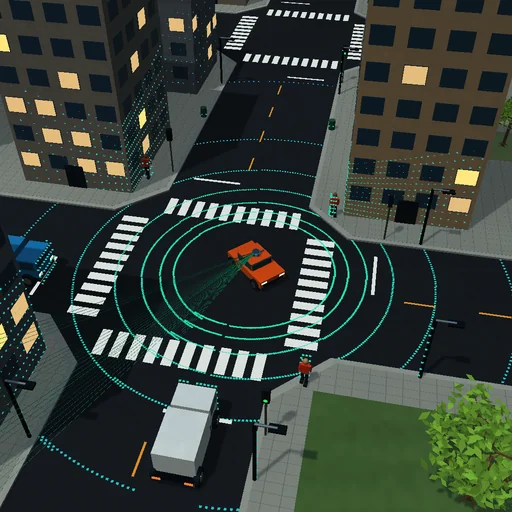
Лідарний автомобіль: сканування світу
Рухливий лазерний сканер вимірює тривимірну хмару точок.
Що спробувати
Смотрите, как оранжевая машина следует по своей полосе, тормозит на измеренных лидаром препятствиях и уступает на сигналах. Автомобілі і пішоходи вибирають різні маршрути і входять або виходять з карти. Відстеження камери залишається активним під час збільшення або зменшення масштабу. На діаграмі показано виміряну відстань за азимутом.
Модель та її обмеження
Ідеальні перетинки променів забезпечують хмару точок і гальмування перешкод. Графік смуги руху, дорожні сигнали, резервовані перехрестя і геометричні охоронці безпеки координують окремих учасників. Автомобілі рухаються по гладкому кінематичному шляху. Це ілюстративний контролер дорожнього руху, а не SLAM, розпізнавання зображень або підтверджене автономне керування.
Рівняння модуля
Рівняння
r = c Δt / 2
v² ≤ 2 a d