Physics
Voiture Lidar: balayer le monde
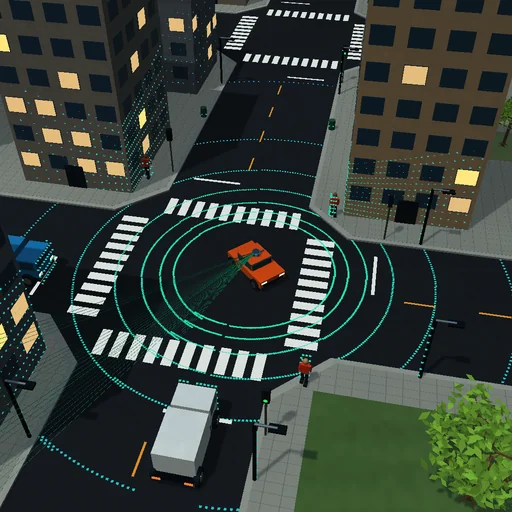
Un scanner laser mobile mesure un nuage de points tridimensionnel.
À essayer
Regardez la voiture orange suivre sa voie, freiner pour les obstacles mesurés par le lidar et céder aux signaux. Les voitures et les piétons choisissent différents itinéraires et entrent ou sortent de la carte. Le suivi de la caméra reste actif lorsque vous zoomez avant ou après. Le graphique montre la portée mesurée par azimut.
Le modèle et ses limites
Les intersections de rayons idéales fournissent le nuage de points et le freinage des obstacles. Un graphe de voies, des feux de circulation, des passages réservés et des protections géométriques coordonnent les acteurs individuels. Les véhicules suivent des trajectoires cinématiques lisses. Il s’agit d’un contrôleur de trafic illustratif, pas de SLAM, de reconnaissance d’image ou de conduite autonome validée.
Équations du module
Équations
r = c Δt / 2
v² ≤ 2 a d