Engineering
Ruota libera
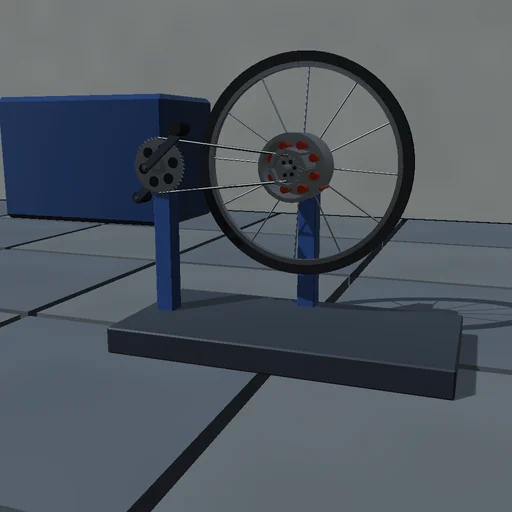
Azionate una ruota tramite una ruota libera a rulli: i rulli recuperano il gioco, s'incuneano con un colpo registrato come perdita e trascinano; smettete di pedalare e la ruota prosegue contro il carico, con i rulli che girano liberi senza coppia in quel verso; pedalate di nuovo più veloci della ruota e misurate il tempo di recupero; aprite l'angolo di cuneo oltre quanto tiene l'attrito e i rulli slittano.
Cosa succede
Un mozzo posteriore di bicicletta: le pedivelle muovono l'anello interno con rampe, fra le rampe e l'anello esterno poggiano rulli, l'anello esterno porta la ruota. Quando l'ingresso sorpassa, i rulli risalgono le rampe per l'angolo di gioco β e s'incuneano — la ruota prende subito la velocità d'ingresso, e l'energia ½·J·Δω² che non ha dove andare si perde nei rulli; poi la ruota libera trascina rigidamente finché la coppia chiesta dalla ruota è positiva. Quando l'ingresso rallenta, i rulli ridiscendono e la ruota prosegue contro la resistenza viscosa e quella al rotolamento. Rulli su rampe di angolo α tengono solo finché tan(α/2) non supera il coefficiente d'attrito; rampe più ripide slittano. Eulero semi-implicito a 0,1 ms con stato di aderenza per la resistenza al rotolamento.
Da provare
Pedalate, poi fermatevi e guardate la ruota proseguire a coppia nulla; pedalate più veloci della ruota e leggete il tempo di recupero; aprite il cuneo oltre l'attrito — non si trasmette nulla.
Il modello e i suoi limiti
Accoppiamento unilaterale ideale con incuneamento anelastico e gioco fisso; senza elasticità dei rulli, senza rulli a molla, senza coppia di trascinamento nel verso motore salvo il termine viscoso. Ruota libera didattica.
Equazioni del modulo
Equazioni
tan(α/2) ≤ μ
t_takeup = β/(ω_in − ω_out)
Q = ½·J·(ω_in − ω_out)²
J·dω_out/dt = T − b·ω_out − T_r