Physics
Quadricottero e controllo
Quattro rotori, un controllo a cascata e guadagni che puoi rompere.
Cosa succede
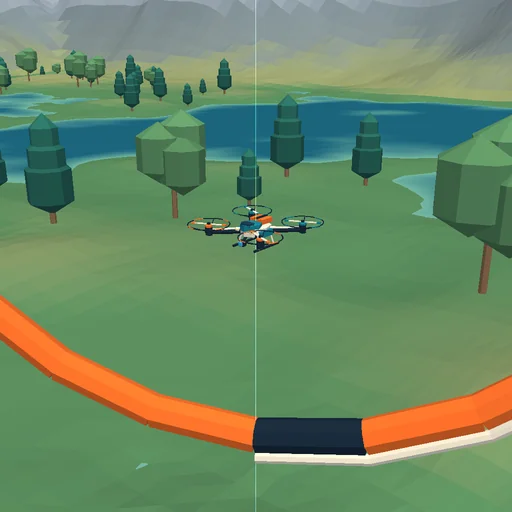
Un quadricottero con il modello che usano i veri controllori di volo. Rollio e beccheggio dalla differenza di spinta, imbardata dallo sbilanciamento delle coppie di reazione. L'assetto e portato da un quaternione e le equazioni di Eulero mantengono l'accoppiamento giroscopico. Il percorso ora sorvola un paesaggio vivo: colline, laghi, foreste low-poly e cime innevate all'orizzonte. Le porte poggiano sul terreno reale, il suolo d'impatto È il pendio sotto il velivolo, e il filo a piombo grigio mostra l'altezza sul terreno proprio sotto.
Equazioni del modulo
Equazioni
T_i = k_T ω_i²
m a = R(0,ΣT_i,0) + (0,−mg,0) + F_drag
I dω/dt = τ − ω × (Iω)
u = K_p e + K_i ∫e dt + K_d de/dt