Physics
Quadricoptère et régulation
Quatre rotors, une régulation en cascade et des gains que l'on peut casser.
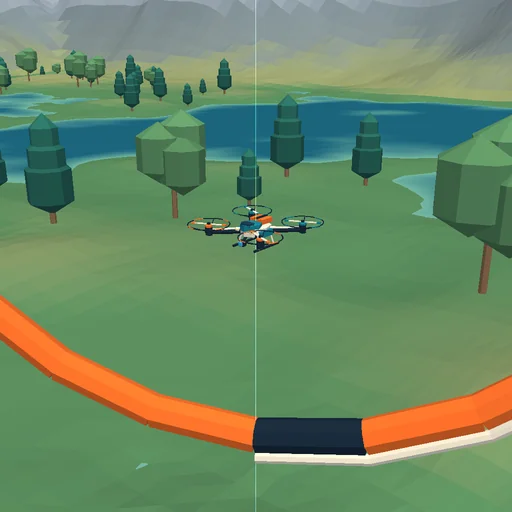
Ce qui se passe
Un quadricoptère avec le modèle qu'utilisent les vrais contrôleurs de vol. Roulis et tangage viennent de la différence de poussée, le lacet du déséquilibre des couples de réaction. L'attitude est portée par un quaternion et les équations d'Euler gardent le couplage gyroscopique. Le parcours survole désormais un paysage vivant : collines, lacs, forêts low-poly et sommets enneigés à l'horizon. Les portes se dressent sur le vrai relief, le sol de crash EST le versant sous l'appareil, et le fil à plomb gris montre la hauteur au-dessus du sol juste en dessous.
Équations du module
Équations
T_i = k_T ω_i²
m a = R(0,ΣT_i,0) + (0,−mg,0) + F_drag
I dω/dt = τ − ω × (Iω)
u = K_p e + K_i ∫e dt + K_d de/dt