Physics
Квадрокоптер и управление
Четыре ротора, каскадный регулятор и коэффициенты, которые можно сломать.
Что происходит
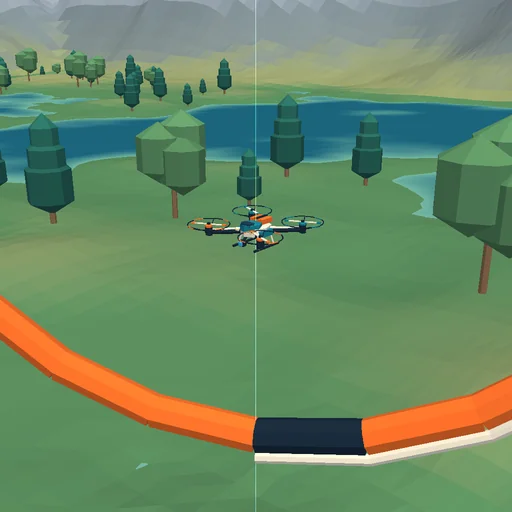
Квадрокоптер с той моделью, которой пользуются настоящие полётные контроллеры. Крен и тангаж дают разностью тяги по раме, рыскание - небалансом реактивных моментов роторов. Ориентация хранится кватернионом и интегрируется по угловым скоростям тела, а уравнения Эйлера сохраняют гироскопическую связь, из-за которой быстрое рыскание подтекает в крен. Регулятор обычный каскадный: медленный контур превращает ошибку позиции в наклон, быстрый превращает ошибку ориентации в четыре тяги. Оба набора коэффициентов вынесены на ползунки, потому что смысл модуля в том, что аппарат можно довести до неустойчивости и увидеть, как именно. Трасса теперь идёт над живым ландшафтом: холмы, озёра, низкополигональные леса и снежные вершины на горизонте. Ворота стоят на настоящем рельефе, полом при аварии служит склон под аппаратом, а серый отвес показывает высоту над землёй прямо под тобой.
Уравнения модуля
Уравнения
T_i = k_T ω_i²
m a = R(0,ΣT_i,0) + (0,−mg,0) + F_drag
I dω/dt = τ − ω × (Iω)
u = K_p e + K_i ∫e dt + K_d de/dt