Physics
Квадрокоптер і керування
Чотири ротори, каскадний регулятор і коефіцієнти, які можна зламати.
Що відбувається
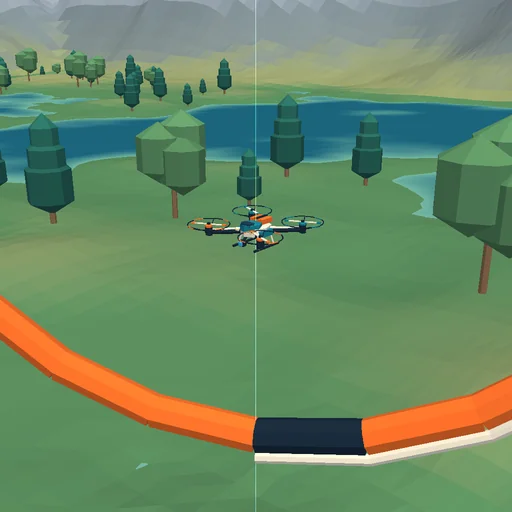
Квадрокоптер з моделлю, якою користуються справжні польотні контролери. Крен і тангаж дає різниця тяги, рискання - небаланс реактивних моментів. Орієнтація зберігається кватерніоном, рівняння Ейлера зберігають гіроскопічний зв'язок. Траса тепер іде над живим ландшафтом: пагорби, озера, низькополігональні ліси та засніжені вершини на обрії. Ворота стоять на справжньому рельєфі, підлогою при аварії служить схил під апаратом, а сірий висок показує висоту над землею просто під тобою.
Рівняння модуля
Рівняння
T_i = k_T ω_i²
m a = R(0,ΣT_i,0) + (0,−mg,0) + F_drag
I dω/dt = τ − ω × (Iω)
u = K_p e + K_i ∫e dt + K_d de/dt