Physics
Cuadricóptero y control
Cuatro rotores, un control en cascada y ganancias que puedes romper.
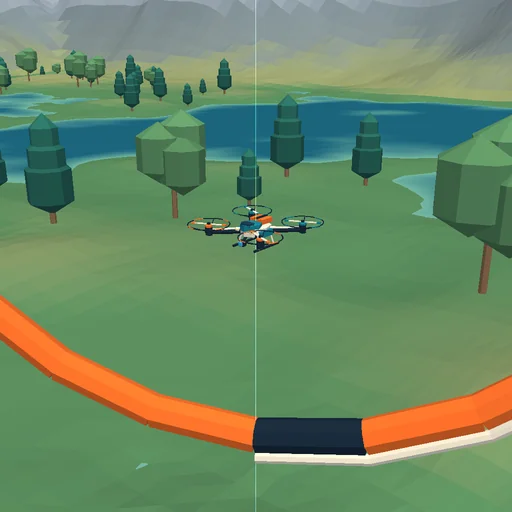
Qué ocurre
Un cuadricóptero con el modelo que usan los controladores de vuelo reales. Alabeo y cabeceo salen de la diferencia de empuje, la guiñada del desequilibrio de los pares de reacción. La actitud va en un cuaternión y las ecuaciones de Euler conservan el acoplamiento giroscópico. El circuito ahora vuela sobre un paisaje vivo: colinas, lagos, bosques low-poly y cumbres nevadas en el horizonte. Las puertas se alzan sobre el terreno real, el suelo de choque ES la ladera bajo el aparato, y la plomada gris muestra la altura sobre el suelo justo debajo.
Ecuaciones del módulo
Ecuaciones
T_i = k_T ω_i²
m a = R(0,ΣT_i,0) + (0,−mg,0) + F_drag
I dω/dt = τ − ω × (Iω)
u = K_p e + K_i ∫e dt + K_d de/dt