Physics
Quadrocopter und Regelung
Vier Rotoren, eine Kaskadenregelung und Verstärkungen, die man kaputt machen kann.
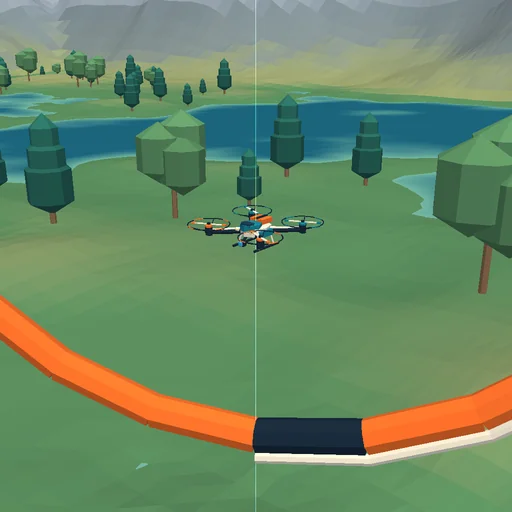
Was passiert
Ein Quadrocopter mit dem Modell, das echte Flugregler verwenden. Rollen und Nicken aus der Schubdifferenz, Gieren aus der Unwucht der Reaktionsmomente. Die Lage wird als Quaternion geführt, die Eulerschen Gleichungen behalten die gyroskopische Kopplung. Der Kurs führt jetzt über eine lebendige Landschaft: Hügel, Seen, Low-Poly-Wälder und schneebedeckte Berge am Horizont. Die Tore stehen auf dem echten Gelände, der Absturzboden IST der Hang unter dem Fluggerät, und das graue Lot zeigt die Höhe über dem Boden direkt darunter.
Gleichungen des Moduls
Gleichungen
T_i = k_T ω_i²
m a = R(0,ΣT_i,0) + (0,−mg,0) + F_drag
I dω/dt = τ − ω × (Iω)
u = K_p e + K_i ∫e dt + K_d de/dt