Physics
Kwadrokopter i sterowanie
Cztery wirniki, sterowanie kaskadowe i wzmocnienia, które można zepsuć.
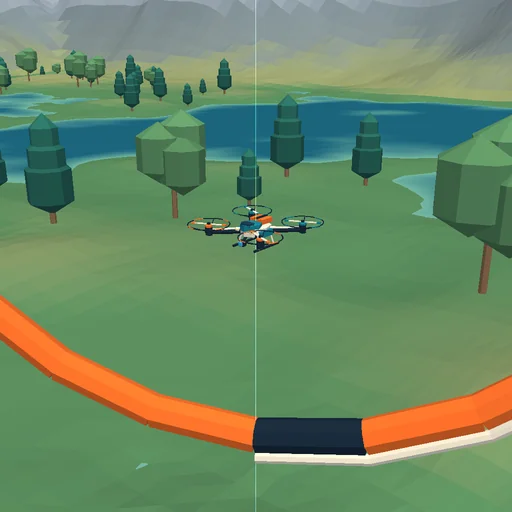
Co się dzieje
Kwadrokopter z modelem, którego używają prawdziwe kontrolery lotu. Przechylenie i pochylenie z różnicy ciągu, odchylenie z niezbalansowania momentów reakcji. Orientacja w kwaternionie, równania Eulera zachowują sprzężenie żyroskopowe. Trasa biegnie teraz nad żywym krajobrazem: wzgórza, jeziora, lasy low-poly i ośnieżone szczyty na horyzoncie. Bramki stoją na prawdziwym terenie, podłogą przy rozbiciu JEST zbocze pod maszyną, a szary pion pokazuje wysokość nad gruntem tuż pod tobą.
Równania modułu
Równania
T_i = k_T ω_i²
m a = R(0,ΣT_i,0) + (0,−mg,0) + F_drag
I dω/dt = τ − ω × (Iω)
u = K_p e + K_i ∫e dt + K_d de/dt