MakarovSuites
Italiano
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Contatti e licenze

Physics / Engineering

Robot quadrupede su diversi terreni

Esplora andature, terreno, aderenza ed equilibrio con un robot quadrupede 3D.

Robot quadrupede su diversi terreni — Immagine reale dell’applicazione
Immagine reale dell’applicazione

Cosa succede

Prova gradini e una spinta laterale. W/S imposta avanti/indietro, A/D la svolta; Spazio ferma i comandi. Il corpo rigido risponde a forze e attrito ai piedi. Le zampe non hanno inerzia propria; le suole sostengono momenti limitati. È un modello didattico ridotto.

Equazioni del modulo
Equazioni
m a = ΣFfoot + m g
Fnormal ≥ 0; |Ftangent| ≤ μ Fnormal
|Msole| ≤ raggio dell'impronta × Fnormal
Altri esperimenti

Torna al catalogo
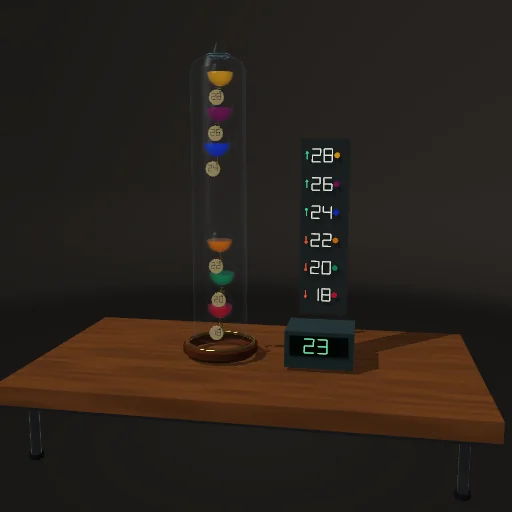
Termometro di Galileo · 3D — Immagine reale dell’applicazione

Physics

Termometro di Galileo · 3D

Cambia la temperatura e osserva sei galleggianti di vetro numerati salire e scendere al variare della densità del liquido.

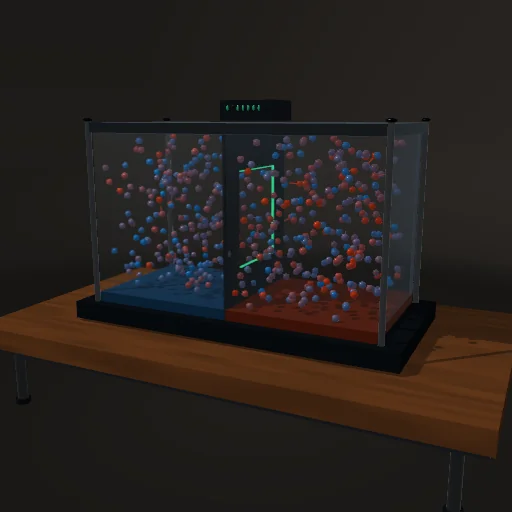
Diavoletto di Maxwell · 3D — Immagine reale dell’applicazione

Physics

Diavoletto di Maxwell · 3D

512 sfere elastiche si muovono in tre dimensioni. Un’apertura selettiva separa particelle veloci e lente: confronta temperature e costo della cancellazione dell’informazione.

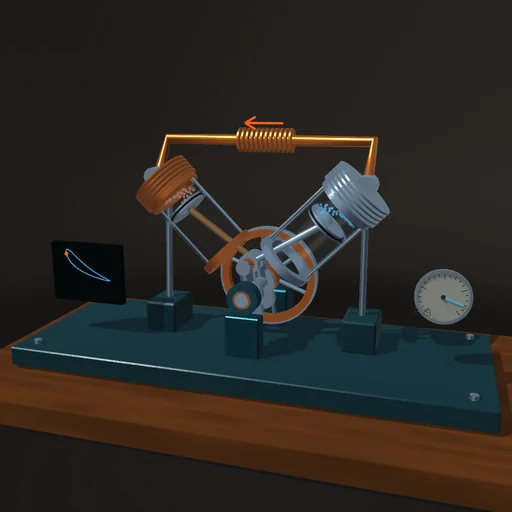
Motore Stirling alfa — Immagine reale dell’applicazione

Physics / Engineering

Motore Stirling alfa

Due pistoni condividono un perno di manovella in una disposizione a V di 90°. Esaminate i cuscinetti delle bielle, variate le temperature e confrontate una modalità didattica con manovelle regolabili.