MakarovSuites
Deutsch
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Kontakt & Lizenzen

Physics / Engineering

Vierbeiniger Roboter im Gelände

Erkunde Gangarten, Gelände, Haftung und Balance eines vierbeinigen 3D-Roboters.

Vierbeiniger Roboter im Gelände — Bild aus der Anwendung
Bild aus der Anwendung

Was passiert

Probiere Stufen und einen seitlichen Stoß. W/S: vor/zurück; A/D: drehen; Leertaste: Sollwerte stoppen. Der starre Körper reagiert auf Fußkräfte und Reibung. Beine ohne eigene Trägheit, Fußsohlen mit begrenzten Stützmomenten: ein vereinfachtes Lehrmodell.

Gleichungen des Moduls
Gleichungen
m a = ΣFfoot + m g
Fnormal ≥ 0; |Ftangent| ≤ μ Fnormal
|Msole| ≤ Fußabdruckradius × Fnormal
Weitere Experimente

Zum Katalog
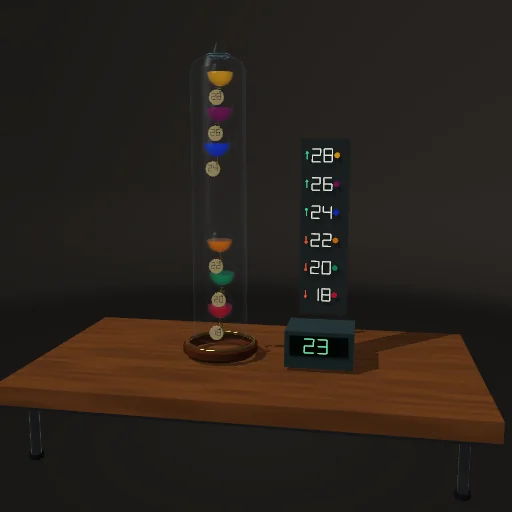
Galileo-Thermometer · 3D — Bild aus der Anwendung

Physics

Galileo-Thermometer · 3D

Ändern Sie die Temperatur und beobachten Sie, wie sechs nummerierte Glasschwimmer bei veränderter Flüssigkeitsdichte steigen und sinken.

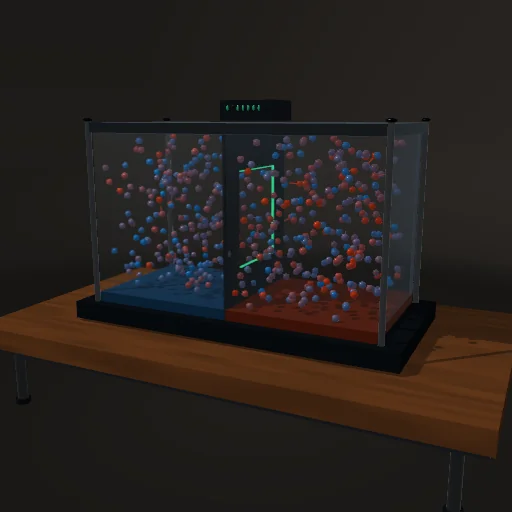
Maxwellscher Dämon · 3D — Bild aus der Anwendung

Physics

Maxwellscher Dämon · 3D

512 elastische Kugeln bewegen sich im dreidimensionalen Raum. Eine selektive Öffnung trennt schnelle und langsame Teilchen; vergleichen Sie Temperaturen und die Kosten der Informationslöschung.

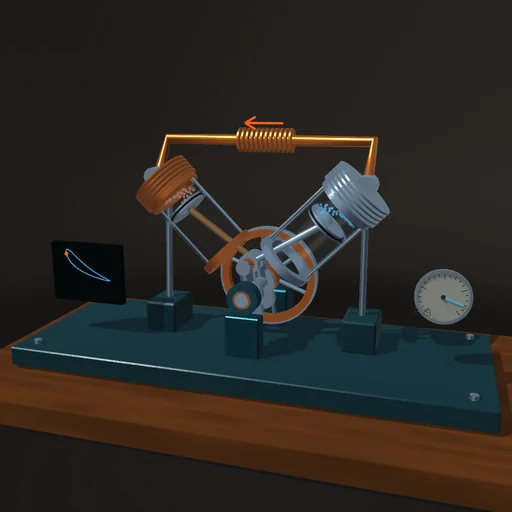
Alpha-Stirlingmotor — Bild aus der Anwendung

Physics / Engineering

Alpha-Stirlingmotor

Zwei Kolben teilen einen Kurbelzapfen in einer 90°-V-Anordnung. Untersuchen Sie die Pleuellager, ändern Sie die Temperaturen und vergleichen Sie einen separaten Lehrmodus mit verstellbaren Kurbeln.