Engineering
Accionamiento por válvula
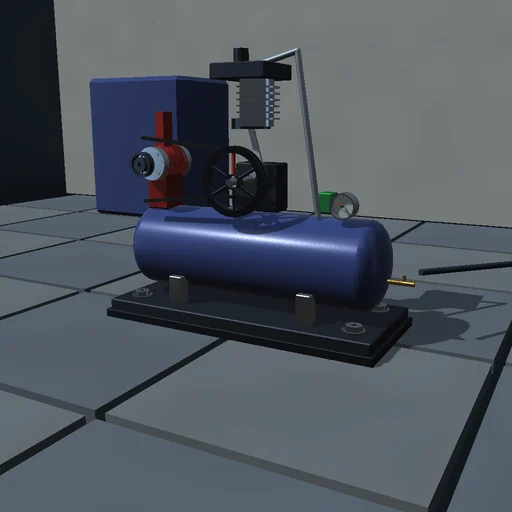
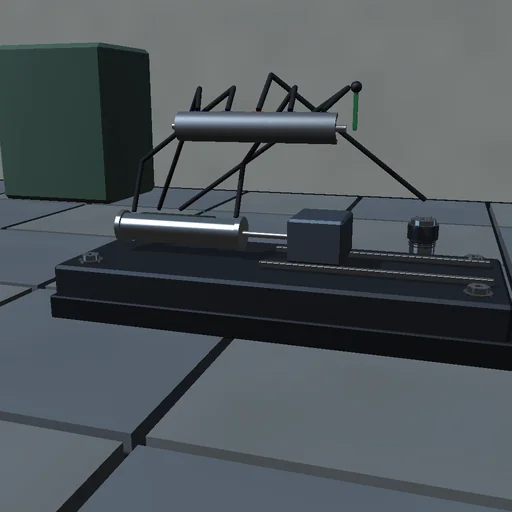
Mueve el mando de una válvula de cuatro vías y mira cómo sigue el carro: con una corredera de centro cerrado nada ocurre dentro del solape, luego la velocidad se posa en el balance cuasiestático de las dos aristas de estrangulación y la fricción, y en neutro la carga queda sujeta. Cambia a una corredera de centro abierto y la válvula fuga en neutro 2 Cd w u sqrt(ps/rho), ambas cámaras a media presión de alimentación, pero el menor mando vuelca bruscamente las presiones hacia la carga. Empuja contra el carro y lee la diferencia de presión necesaria. El pQ de la alimentación se contabiliza contra la estrangulación, el Fv de la carga, la fricción y la compresión del aceite.
Qué ocurre
Una válvula de corredera de cuatro vías dosifica aceite a 100 bar en un cilindro simétrico que empuja un bloque de 100 kg sobre guías. La corredera sigue el mando con 5 ms de retardo; sus cuatro aristas abren w·(x − u) con centro cerrado (solape) o w·(x + u) con centro abierto (subsolape), de modo que la primera tiene una zona muerta igual al solape y la segunda una fuga en neutro y una ganancia de presión empinada. Caudales de orificio turbulentos alimentan dos cámaras compresibles, el pistón mueve la masa contra fricción de Coulomb y viscosa, una fuerza externa y topes elásticos. RK4 a 20 µs con presiones de cámara nunca bajo el tanque; el pQ de la alimentación iguala estrangulación, Fv de la carga, fricción y compresión salvo redondeo.
Qué probar
Da un mando pequeño y nada se mueve dentro del solape; uno mayor y el carro corre sobre el balance de las aristas. Abre el centro y lee la fuga en neutro y la ganancia de presión con el carro sujeto.
El modelo y sus límites
Aristas rectangulares sin juego radial ni fuerzas de flujo, corredera de primer orden, módulo constante, fricción en tanh. Ganancias y fugas son las de esta corredera idealizada.
Ecuaciones del módulo
Ecuaciones
A_PA = w·(x − u) (closed centre),  A_PA = w·(x + u) (open centre)
Q = C_d·A·√(2Δp/ρ),  dp_A/dt = (β/V_A)·(Q_PA − Q_AT − A·v)
m·dv/dt = (p_A − p_B)·A − F_fr(v) − F_ext + F_stop
Q_null = 2C_d·w·u·√(p_s/ρ),  p_L = p_s·((u+x)² − (u−x)²)/((u+x)² + (u−x)²)