Engineering
Ventilgesteuerter Antrieb
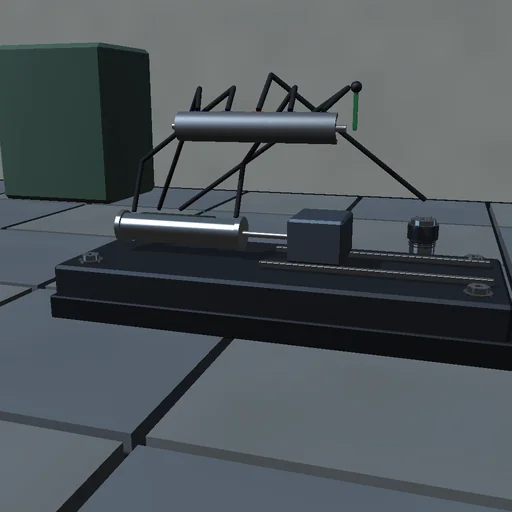
Bewegen Sie den Befehl eines Vierwegeschiebers und sehen Sie den Schlitten folgen: mit einem Schieber geschlossener Mitte geschieht innerhalb der Überdeckung nichts, dann landet die Geschwindigkeit auf der quasistatischen Bilanz der beiden Steuerkanten und der Reibung, und in Nullstellung wird die Last fest gehalten. Wechseln Sie auf einen Schieber offener Mitte und das Ventil leckt in Nullstellung 2 Cd w u sqrt(ps/rho), beide Kammern stehen auf halbem Speisedruck, aber der kleinste Befehl kippt die Drücke steil zur Last. Drücken Sie gegen den Schlitten und lesen Sie die nötige Druckdifferenz. Das pQ der Speisung wird gegen Drosselung, Fv der Last, Reibung und Ölkompression verbucht.
Was passiert
Ein Vierwegeschieber dosiert 100-bar-Öl in einen symmetrischen Zylinder, der einen 100-kg-Block auf Schienen schiebt. Der Schieber folgt dem Befehl mit 5 ms Verzögerung; seine vier Steuerkanten öffnen um w·(x − u) bei geschlossener Mitte (Überdeckung) oder w·(x + u) bei offener Mitte (Unterdeckung), so hat die erste eine Totzone von der Überdeckung und die zweite eine Nullleckage und einen steilen Druckverstärkungsfaktor. Turbulente Blendenströme speisen zwei kompressible Kammern, der Kolben trägt die Masse gegen Coulomb- und viskose Reibung, eine äußere Kraft und elastische Endanschläge. RK4 mit 20 µs bei Kammerdrücken nicht unter dem Tank; das pQ der Speisung trifft Drosselung, Fv der Last, Reibung und Kompression bis auf Rundung.
Zum Ausprobieren
Geben Sie einen kleinen Befehl und innerhalb der Überdeckung bewegt sich nichts; einen größeren und der Schlitten läuft auf der Kantenbilanz. Öffnen Sie die Mitte und lesen Sie Nullleckage und Druckverstärkung bei gehaltenem Schlitten.
Das Modell und seine Grenzen
Rechteckige Steuerkanten ohne Radialspiel oder Strömungskräfte, Schieber erster Ordnung, konstanter Kompressionsmodul, Reibung als tanh. Verstärkungen und Leckagen sind die dieses idealisierten Schiebers.
Gleichungen des Moduls
Gleichungen
A_PA = w·(x − u) (closed centre),  A_PA = w·(x + u) (open centre)
Q = C_d·A·√(2Δp/ρ),  dp_A/dt = (β/V_A)·(Q_PA − Q_AT − A·v)
m·dv/dt = (p_A − p_B)·A − F_fr(v) − F_ext + F_stop
Q_null = 2C_d·w·u·√(p_s/ρ),  p_L = p_s·((u+x)² − (u−x)²)/((u+x)² + (u−x)²)