Engineering
Grande roue
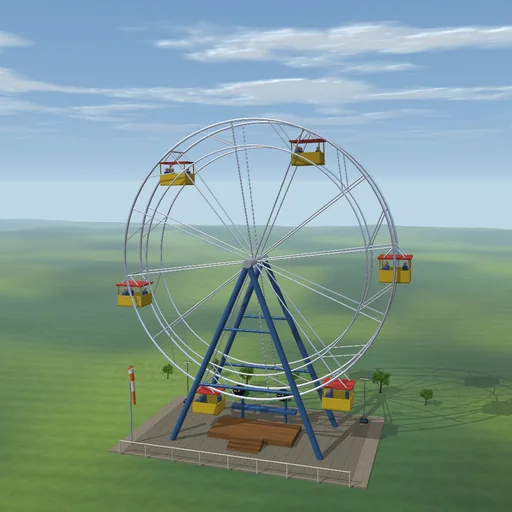
Installez les passagers, démarrez la roue et faites-lui faire un tour complet. Chargez un seul côté, affaiblissez l’entraînement, laissez souffler le vent ou arrêtez-la brutalement, et regardez les nacelles se balancer sur leurs pivots pendant que l’entraînement lutte contre le poids inégal.
Ce qui se passe
Six nacelles ouvertes sont suspendues à des pivots répartis sur un cercle de 10 m de rayon, sur une jante dont le moment d’inertie vaut 1000 t·m² et que font tourner deux roues motrices à pneus, commandées par un régulateur de vitesse à couple limité. Chaque nacelle est un pendule pesant de 500 kg dont le centre de gravité se trouve 1,6 m sous le pivot ; les passagers, de 75 kg chacun, sont assis 1,9 m sous le pivot. Seule la pesanteur maintient une nacelle à l’horizontale. La jante et les six nacelles forment un seul système à sept degrés de liberté, résolu à chaque pas en même temps que les efforts dans les pivots. Des charges inégales demandent du couple à l’entraînement sur une moitié du tour et le lui rendent sur l’autre ; le vent pousse chaque nacelle par sa traînée ; les amortisseurs des pivots agissent sur le balancement par rapport à la jante ; un arrêt d’urgence coupe l’entraînement et bloque la jante avec un frein.
Une nacelle avec quatre passagers, de 800 kg et dont le centre de gravité est 1,71 m sous le pivot, oscille avec une période de 2,85 s. Un vent de 15 m/s la pousse avec 953 N et la maintient à 6,9° de la verticale ; une nacelle vide à 11,0°, une pleine à 5,8°. Quand la roue tourne à exactement 1 tr/min avec des charges égales, les nacelles continuent de se balancer avec une amplitude de 1,5°. Entraînement coupé, avec une seule nacelle pleine à trois heures, la roue libre tourne de 84° en 10 s.
Modèle : une jante rigide sur un axe fixe et des nacelles rigides sur des pivots sans frottement munis d’amortisseurs linéaires ; une traînée quadratique sur chaque nacelle selon sa vitesse par rapport à l’air ; l’entraînement, un régulateur PI de la vitesse à couple limité ; aucune flexion de la structure. RK4 au pas de 1/120 s ; le bilan d’énergie se boucle sur le travail de l’entraînement et du vent.
À essayer
Démarrez la roue et laissez-la faire un tour complet ; chargez un seul côté et regardez le couple de l’entraînement changer de signe. Laissez souffler le vent, réduisez l’amortissement des pivots ou appuyez sur l’arrêt d’urgence, et regardez les nacelles se balancer.
Équations du module
Équations
q = (φ, θ₁ … θ₆),  ψ_i = φ + 60°·i
T = ½J·φ'² + Σ ½m·(R²φ'² + l²θ'² + 2Rl·φ'θ'·sin(θ − ψ)) + ½I·θ'²
V = Σ m·g·(R·sin ψ − l·cos θ)
F_wind = ½ρ·C_d·A·|v_rel|·v_rel