Engineering
Plateforme de mouvement parallèle
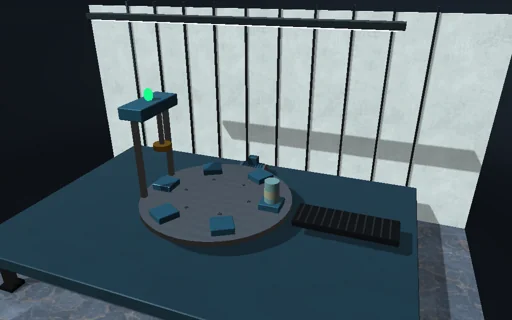
Effectuez un décollage dans un simulateur à mouvement complet, dans un hall obscur : la capsule du cockpit repose sur six vérins éclairés de bleu d’une plateforme de Stewart, devant un dôme de projection lumineux. Le washout transforme la poussée de 0,29 g de l’avion en une brève poussée longitudinale qui revient au centre selon a0 t² e^(-ωt)/2, tandis que la coordination d’inclinaison cabre la cabine vers asin(a/g) à 3° par seconde jusqu’à ce que la gravité donne la poussée au pilote - et l’horizon sur le dôme monte avec la cabine. Les six longueurs de jambes découlent de la pose en formule fermée, et le calculateur de mouvement retrouve la pose à partir d’elles par la méthode de Newton. Ralentissez le washout et les jambes arrivent en bout de course, leurs lampes passant à l’orange et au rouge ; coupez l’inclinaison et la poussée est perdue. Tenez une pose avec une charge décentrée et lisez les forces que donne J^-T ; rapprochez les articulations de la plateforme des paires de la base et les forces s’envolent près de la singularité. Le travail des vérins est suivi jusque dans la hauteur et le mouvement de la cabine.

Ce qui se passe
Une plateforme de Stewart–Gough : six vérins de 2,3–3,3 m relient des articulations de base, par paires sur un cercle de 2,2 m (±8°), à des articulations de plateforme sur un cercle de 1,5 m (±50° par défaut), de sorte que chaque jambe croise vers la paire voisine ; à mi-course, le plan supérieur des articulations est à 2,378 m au-dessus de l’inférieur. La cinématique inverse est en formule fermée, l_i = o + R·p_i − b_i ; le calculateur de mouvement retrouve la pose à partir des six longueurs par la méthode de Newton avec la dérivée exacte de la rotation lacet-tangage-roulis (deux ou trois itérations par image, erreur sous 10^-12 m). Les lignes de la jacobienne [n_i, (a_i − c) × n_i] donnent les vitesses des jambes et, par J^-T, les forces qui tiennent un torseur ; son conditionnement (colonnes angulaires mises à l’échelle par le rayon de la plateforme) vaut √(λmax/λmin) de JᵀJ par rotations de Jacobi : 2,29 au neutre, 52 avec les articulations à 10°, infini quand les hexagones sont semblables. Le washout : les mouvements longitudinal, vertical et latéral passent par x(s) = s·a(s)/(s + ω)³ avec ω = 2 rad/s, si bien qu’un échelon a0 donne a0·t²·e^(−ωt)/2 et que la cabine revient au centre ; la coordination d’inclinaison cabre et incline la cabine vers asin(f/g) (au plus 20°) avec un retard de 1 s et une limite de vitesse de 3°/s ; les vitesses de tangage et de roulis de l’avion passent par s/(s + 0.5). Chaque filtre est avancé exactement avec son entrée tenue sur le sous-pas de 1 ms. La cabine de 7 t (rayons de giration 1,0, 1,15 et 1,05 m, centre de masse 1,1 m au-dessus des articulations) est un corps rigide sur six vérins pilotés en force : l’anticipation J^-T·(m(a_ref + g), 0) plus un asservissement de 3 MN/m et 100 kN·s/m sur l’erreur de longueur de chaque jambe par rapport aux jambes de référence, borné à 2 cm à l’intérieur de la course. Vitesse d’Euler, position par trapèzes, une vitesse angulaire du corps par la règle du point milieu implicite et la rotation exacte de la vitesse au point milieu rendent le travail des vérins égal, à l’arrondi près, à l’énergie cinétique plus potentielle.
À essayer
Regardez le décollage : la poussée longitudinale revient au centre pendant que l’inclinaison construit la poussée, jusqu’à ce que la poussée ressentie égale celle de l’avion ; coupez la coordination d’inclinaison, ou ralentissez le washout jusqu’à ce que les lampes passent au rouge ; choisissez Turbulence ; choisissez Tenir une pose, cabrez avec la charge avancée et amenez l’angle des articulations vers 10° pour voir le conditionnement et les forces grimper.
Le modèle et ses limites
Vérins sans masse avec des asservissements en force idéaux et sans limite de force (la plus grande force est seulement indiquée), articulations ponctuelles sans limites d’angle, aucune vérification de collision des jambes ou d’articulations de taille finie ; la cabine est un corps rigide d’inertie fixe. Le washout travaille dans les axes du hall sans la transformation d’attitude de l’avion et avec des gains fixes ; la force ressentie est prise au centre de masse et les seuils vestibulaires n’interviennent que comme limite de vitesse d’inclinaison. Une jambe en butée s’arrête à 2 cm de son extrémité et la cabine va là où les six longueurs la placent, si bien que la sensation devient fausse. Près de la singularité d’architecture, les asservissements tiennent encore la pose, lentement et avec peu d’amortissement. Le dôme est un écran fixe avec l’œil en son centre.
Équations du module
Équations
l_i = o + R(φ,θ,ψ)·p_i − b_i,  L_i = |l_i|,  FK: q ← q − (∂L/∂q)^-1·(L(q) − L_measured)
dL/dt = J·(v, ω),  J_i = [n_i, (a_i − c) × n_i],  f = J^-T·(m(a_ref + g), 0),  κ = √(λmax/λmin) of JᵀJ
x(s) = s·a(s)/(s + ω)³:  a0 step → x = a0·t²·e^(−ωt)/2,  θ → asin(f/g) at ≤ 3°/s,  θ_r(s) = q(s)/(s + k)
m·dv/dt = Σ f_i·n_i + m·g,  I·dΩ/dt + Ω × IΩ = Σ r_i × f_i·n_i,  W_act = ΔE_k + ΔE_p