Engineering
Параллельная платформа
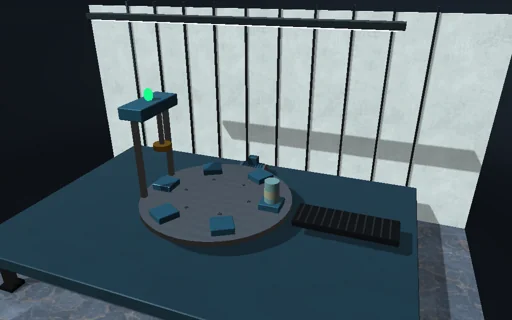
Выполните взлёт на авиатренажёре с полной подвижностью в тёмном зале: капсула кабины едет на шести подсвеченных синим актуаторах платформы Стюарта перед светящимся проекционным куполом. Фильтр возврата (washout) превращает толчок самолёта в 0,29 g в быстрый продольный сдвиг, который возвращается к центру как a0 t² e^(-ωt)/2, а координация наклона поднимает нос кабины к asin(a/g) со скоростью 3° в секунду, пока сила тяжести не даст пилоту ощущение толчка, — и горизонт на куполе поднимается вместе с кабиной. Шесть длин опор следуют из положения в замкнутом виде, а компьютер движения восстанавливает положение по ним методом Ньютона. Замедлите возврат — и опоры выйдут за пределы хода, а их лампы станут жёлтыми и красными; выключите наклон — и толчок пропадёт. Удерживайте положение со смещённой нагрузкой и прочитайте силы, которые даёт J^-T; сдвиньте шарниры платформы к парам основания — и силы взлетят вблизи особенности. Работа актуаторов прослеживается в высоту и движение кабины.

Что происходит
Платформа Стюарта–Гофа: шесть актуаторов длиной 2,3–3,3 м соединяют шарниры основания, расположенные парами на окружности 2,2 м (±8°), с шарнирами платформы на окружности 1,5 м (±50° по умолчанию), так что каждая опора переходит к соседней паре; в середине хода плоскость верхних шарниров находится на 2,378 м выше нижней. Обратная кинематика в замкнутом виде, l_i = o + R·p_i − b_i; компьютер движения восстанавливает положение по шести длинам методом Ньютона с точной производной поворота рыскание–тангаж–крен (две-три итерации на кадр, ошибка меньше 10^-12 м). Строки якобиана [n_i, (a_i − c) × n_i] дают скорости опор и, через J^-T, силы, удерживающие силовой винт; его число обусловленности (угловые столбцы масштабированы радиусом платформы) — √(λmax/λmin) от JᵀJ вращениями Якоби: 2,29 в нейтрали, 52 при шарнирах на 10°, бесконечность, когда шестиугольники подобны. Фильтр возврата: продольный, вертикальный и боковой сдвиги проходят x(s) = s·a(s)/(s + ω)³ при ω = 2 рад/с, так что ступенька a0 даёт a0·t²·e^(−ωt)/2 и кабина возвращается к центру; координация наклона наклоняет кабину по тангажу и крену к asin(f/g) (не более 20°) с запаздыванием 1 с и ограничением скорости 3°/с; скорости тангажа и крена самолёта проходят s/(s + 0.5). Каждый фильтр продвигается точно при входе, постоянном на подшаге 1 мс. Кабина массой 7 т (радиусы инерции 1,0, 1,15 и 1,05 м, центр масс на 1,1 м выше шарниров) — твёрдое тело на шести актуаторах с управлением по силе: прямая связь J^-T·(m(a_ref + g), 0) плюс сервоконтур 3 МН/м и 100 кН·с/м по ошибке длины каждой опоры относительно опорных, ограниченный на 2 см внутри хода. Скорость по Эйлеру, положение по трапеции, угловая скорость тела по неявному методу средней точки и точный поворот на угловую скорость средней точки делают работу актуаторов равной кинетической плюс потенциальной энергии с точностью до округления.
Что попробовать
Смотрите взлёт: продольный сдвиг возвращается к центру, а наклон наращивает толчок, пока ощущаемая продольная сила не сравняется с самолётной; выключите координацию наклона или замедлите возврат, пока лампы не станут красными; выберите «Турбулентность»; выберите «Удержание положения», дайте тангаж с нагрузкой, сдвинутой вперёд, и приближайте угол шарниров к 10°, чтобы увидеть рост числа обусловленности и сил.
Модель и её ограничения
Безмассовые актуаторы с идеальными сервоприводами по силе и без ограничения силы (наибольшая сила только сообщается), точечные шарниры без ограничений углов, без проверки столкновений опор или конечных шарниров; кабина — твёрдое тело с постоянной инерцией. Фильтр возврата работает в осях зала без преобразования по ориентации самолёта и с постоянными коэффициентами; ощущаемая сила берётся в центре масс, а вестибулярные пороги входят только как ограничение скорости наклона. Упёршаяся опора останавливается в 2 см от своего конца, и кабина идёт туда, куда её ставят шесть длин, поэтому ощущение становится ложным. Вблизи особенности архитектуры сервоприводы всё ещё удерживают положение, медленно и с малым демпфированием. Купол — неподвижный экран с глазом в его центре.
Уравнения модуля
Уравнения
l_i = o + R(φ,θ,ψ)·p_i − b_i,  L_i = |l_i|,  FK: q ← q − (∂L/∂q)^-1·(L(q) − L_measured)
dL/dt = J·(v, ω),  J_i = [n_i, (a_i − c) × n_i],  f = J^-T·(m(a_ref + g), 0),  κ = √(λmax/λmin) of JᵀJ
x(s) = s·a(s)/(s + ω)³:  a0 step → x = a0·t²·e^(−ωt)/2,  θ → asin(f/g) at ≤ 3°/s,  θ_r(s) = q(s)/(s + k)
m·dv/dt = Σ f_i·n_i + m·g,  I·dΩ/dt + Ω × IΩ = Σ r_i × f_i·n_i,  W_act = ΔE_k + ΔE_p