Engineering
Piattaforma di movimento parallela
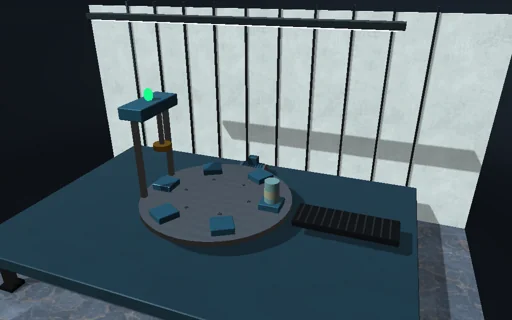
Esegui un decollo in un simulatore a movimento completo in un capannone buio: la capsula della cabina poggia su sei attuatori illuminati di blu di una piattaforma di Stewart, davanti a una cupola di proiezione luminosa. Il washout trasforma la spinta di 0,29 g dell’aereo in un rapido scatto in avanti che torna al centro come a0 t² e^(-ωt)/2, mentre la coordinazione d’inclinazione cabra la cabina verso asin(a/g) a 3° al secondo finché la gravità dà al pilota la spinta, e l’orizzonte sulla cupola sale con la cabina. Le sei lunghezze delle gambe seguono dalla posa in forma chiusa, e il computer di movimento ricava la posa da esse con il metodo di Newton. Rallenta il washout e le gambe esauriscono la corsa, con le spie che diventano ambra e rosse; disattiva l’inclinazione e la spinta si perde. Tieni una posa con un carico fuori centro e leggi le forze che dà J^-T; avvicina i giunti della piattaforma alle coppie della base e le forze schizzano in alto vicino alla singolarità. Il lavoro degli attuatori è seguito fino alla quota e al moto della cabina.

Cosa succede
Una piattaforma di Stewart–Gough: sei attuatori da 2,3–3,3 m collegano i giunti della base, a coppie su un cerchio di 2,2 m (±8°), ai giunti della piattaforma su un cerchio di 1,5 m (±50° di default), così che ogni gamba si incrocia verso la coppia vicina; a metà corsa il piano dei giunti superiori sta 2,378 m sopra quello inferiore. La cinematica inversa è in forma chiusa, l_i = o + R·p_i − b_i; il computer di movimento ricava la posa dalle sei lunghezze con il metodo di Newton con la derivata esatta della rotazione imbardata-beccheggio-rollio (due o tre iterazioni per fotogramma, errore sotto 10^-12 m). Le righe dello jacobiano [n_i, (a_i − c) × n_i] danno le velocità delle gambe e, tramite J^-T, le forze che sostengono un torsore; il suo numero di condizionamento (colonne angolari scalate con il raggio della piattaforma) è √(λmax/λmin) di JᵀJ con rotazioni di Jacobi: 2,29 in neutro, 52 con i giunti a 10°, infinito quando gli esagoni sono simili. Il washout: avanzamento, sussulto e deriva passano x(s) = s·a(s)/(s + ω)³ con ω = 2 rad/s, così che un gradino a0 dà a0·t²·e^(−ωt)/2 e la cabina torna al centro; la coordinazione d’inclinazione inclina la cabina in beccheggio e rollio verso asin(f/g) (al massimo 20°) con un ritardo di 1 s e un limite di velocità di 3°/s; le velocità di beccheggio e rollio dell’aereo passano s/(s + 0.5). Ogni filtro avanza esattamente con il suo ingresso tenuto costante sul sottopasso di 1 ms. La cabina da 7 t (raggi d’inerzia 1,0, 1,15 e 1,05 m, baricentro 1,1 m sopra i giunti) è un corpo rigido su sei attuatori controllati in forza: l’anticipo J^-T·(m(a_ref + g), 0) più un servo da 3 MN/m e 100 kN·s/m sull’errore di lunghezza di ogni gamba rispetto alle gambe di riferimento, limitato 2 cm dentro la corsa. Velocità di Euler, posizione a trapezi, una velocità angolare del corpo a punto medio implicito e la rotazione esatta della velocità al punto medio rendono il lavoro degli attuatori uguale all’energia cinetica più quella potenziale a meno dell’arrotondamento.
Da provare
Guarda il decollo: lo scatto in avanti torna al centro mentre l’inclinazione costruisce la spinta, finché lo scatto percepito eguaglia quello dell’aereo; disattiva la coordinazione d’inclinazione, o rallenta il washout finché le spie diventano rosse; scegli Turbolenza; scegli Tieni una posa, cabra con il carico spostato in avanti e porta l’angolo dei giunti verso 10° per vedere salire il numero di condizionamento e le forze.
Il modello e i suoi limiti
Attuatori senza massa con servo di forza ideali e senza limite di forza (la forza massima è solo riportata), giunti puntiformi senza limiti d’angolo, nessun controllo di collisione delle gambe né di giunti di dimensione finita; la cabina è un corpo rigido d’inerzia fissa. Il washout lavora negli assi del capannone senza la trasformazione d’assetto dell’aereo e con guadagni fissi; la forza percepita è presa nel baricentro e le soglie vestibolari entrano solo come limite di velocità d’inclinazione. Una gamba limitata si ferma 2 cm prima del suo fine corsa e la cabina va dove la mettono le sei lunghezze, così che la sensazione diventa falsa. Vicino alla singolarità dell’architettura i servo tengono ancora la posa, lentamente e con poco smorzamento. La cupola è uno schermo fisso con l’occhio al suo centro.
Equazioni del modulo
Equazioni
l_i = o + R(φ,θ,ψ)·p_i − b_i,  L_i = |l_i|,  FK: q ← q − (∂L/∂q)^-1·(L(q) − L_measured)
dL/dt = J·(v, ω),  J_i = [n_i, (a_i − c) × n_i],  f = J^-T·(m(a_ref + g), 0),  κ = √(λmax/λmin) of JᵀJ
x(s) = s·a(s)/(s + ω)³:  a0 step → x = a0·t²·e^(−ωt)/2,  θ → asin(f/g) at ≤ 3°/s,  θ_r(s) = q(s)/(s + k)
m·dv/dt = Σ f_i·n_i + m·g,  I·dΩ/dt + Ω × IΩ = Σ r_i × f_i·n_i,  W_act = ΔE_k + ΔE_p