Engineering
Паралельна платформа руху
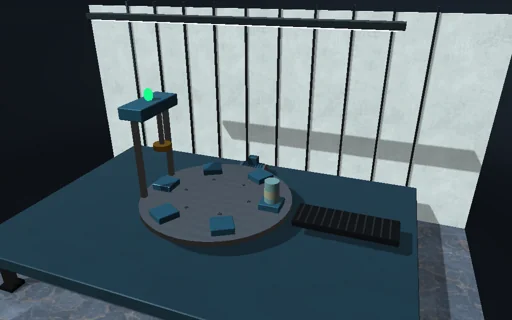
Виконайте зліт на авіатренажері з повною рухомістю в темній залі: капсула кабіни їде на шести підсвічених синім актуаторах платформи Стюарта перед сяйливим проєкційним куполом. Фільтр повернення (washout) перетворює поштовх літака в 0,29 g на швидке поздовжнє зміщення, що повертається до центру як a0 t² e^(-ωt)/2, а координація нахилу піднімає ніс кабіни до asin(a/g) зі швидкістю 3° на секунду, доки сила тяжіння не дасть пілотові відчуття поштовху, — і горизонт на куполі піднімається разом із кабіною. Шість довжин опор випливають із положення в замкненому вигляді, а комп’ютер руху відновлює положення за ними методом Ньютона. Сповільніть повернення — і опори вийдуть за межі ходу, а їхні лампи стануть жовтими й червоними; вимкніть нахил — і поштовх зникне. Утримуйте положення зі зміщеним вантажем і прочитайте сили, які дає J^-T; зсуньте шарніри платформи до пар основи — і сили злетять поблизу особливості. Робота актуаторів простежується у висоту й рух кабіни.

Що відбувається
Платформа Стюарта–Гофа: шість актуаторів завдовжки 2,3–3,3 м з’єднують шарніри основи, попарно розміщені на колі 2,2 м (±8°), із шарнірами платформи на колі 1,5 м (за замовчуванням ±50°), тож кожна опора переходить до сусідньої пари; на середині ходу площина верхніх шарнірів стоїть на 2,378 м вище за нижню. Обернена кінематика замкнена, l_i = o + R·p_i − b_i; комп’ютер руху відновлює положення за шістьма довжинами методом Ньютона з точною похідною повороту рискання–тангаж–крен (дві-три ітерації на кадр, похибка нижче 10^-12 м). Рядки якобіана [n_i, (a_i − c) × n_i] дають швидкості опор, а через J^-T — сили, що утримують гвинт сил; його число обумовленості (кутові стовпці масштабовані радіусом платформи) — це √(λmax/λmin) для JᵀJ, обчислене обертаннями Якобі: 2,29 у нейтралі, 52 із шарнірами на 10°, нескінченне, коли шестикутники подібні. Фільтр повернення: поздовжній, вертикальний і бічний канали проходять x(s) = s·a(s)/(s + ω)³ з ω = 2 рад/с, тож сходинка a0 дає a0·t²·e^(−ωt)/2, і кабіна повертається до центру; координація нахилу нахиляє кабіну за тангажем і креном до asin(f/g) (щонайбільше 20°) із запізненням 1 с і обмеженням швидкості 3°/с; швидкості тангажу й крену літака проходять s/(s + 0.5). Кожен фільтр просувається точно з утриманим входом на підкроці 1 мс. Кабіна масою 7 т (радіуси інерції 1,0, 1,15 і 1,05 м, центр мас на 1,1 м над шарнірами) — тверде тіло на шести актуаторах із керуванням за силою: пряме керування J^-T·(m(a_ref + g), 0) плюс сервоконтур 3 МН/м і 100 кН·с/м за похибкою довжини кожної опори відносно опорних опор, обмежений на 2 см усередині ходу. Швидкість за Ейлером, положення за трапецією, кутова швидкість тіла за неявним методом середньої точки й точний поворот на швидкість середньої точки роблять роботу актуаторів рівною кінетичній плюс потенціальній енергії з точністю до округлення.
Що спробувати
Дивіться зліт: поздовжнє зміщення повертається до центру, тоді як нахил створює поштовх, доки відчутна поздовжня сила не зрівняється з літаковою; вимкніть координацію нахилу або сповільніть повернення, доки лампи не стануть червоними; виберіть «Турбулентність»; виберіть «Утримання положення», нахиліть за тангажем із вантажем, зсунутим уперед, і наближайте кут шарнірів до 10°, щоб побачити, як зростають число обумовленості й сили.
Модель та її обмеження
Безмасові актуатори з ідеальними сервоприводами сили й без обмеження сили (найбільша сила лише повідомляється), точкові шарніри без обмежень кутів, без перевірки зіткнень опор чи шарнірів скінченного розміру; кабіна — тверде тіло зі сталою інерцією. Фільтр повернення працює в осях зали без перетворення за орієнтацією літака й зі сталими коефіцієнтами; відчутна сила береться в центрі мас, а вестибулярні пороги входять лише як обмеження швидкості нахилу. Обмежена опора зупиняється за 2 см до свого кінця, і кабіна йде туди, куди її ставлять шість довжин, тож відчуття стає хибним. Поблизу особливості архітектури сервоприводи все ще тримають положення, повільно й із малим демпфуванням. Купол — нерухомий екран з оком у центрі.
Рівняння модуля
Рівняння
l_i = o + R(φ,θ,ψ)·p_i − b_i,  L_i = |l_i|,  FK: q ← q − (∂L/∂q)^-1·(L(q) − L_measured)
dL/dt = J·(v, ω),  J_i = [n_i, (a_i − c) × n_i],  f = J^-T·(m(a_ref + g), 0),  κ = √(λmax/λmin) of JᵀJ
x(s) = s·a(s)/(s + ω)³:  a0 step → x = a0·t²·e^(−ωt)/2,  θ → asin(f/g) at ≤ 3°/s,  θ_r(s) = q(s)/(s + k)
m·dv/dt = Σ f_i·n_i + m·g,  I·dΩ/dt + Ω × IΩ = Σ r_i × f_i·n_i,  W_act = ΔE_k + ΔE_p