Engineering
Конвеєрна сортувальна станція
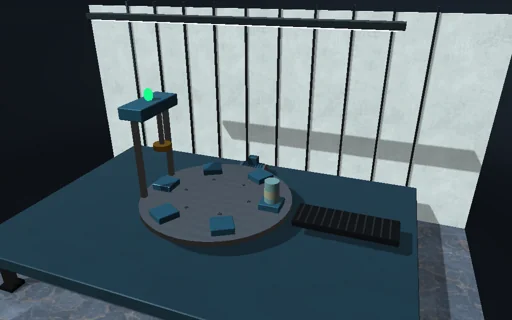
Керуйте багажною залою аеропорту в нічну зміну. Дорожні сумки, жорсткі валізи, рюкзаки, важкі валізи й сумки для гольфу чекають на подавальній стрічці, доки регулятор інтервалу їх не випустить; кожен предмет проковзує на головній стрічці з прискоренням mu g, доки не поїде зі швидкістю стрічки, через V/(mu g). Під червоним лазером арки сканера фотодатчик засікає час проходу предмета, а контролер вмикає штовхач його жолоба в обчислений момент: лопать зсуває предмет убік проти кулонового тертя стрічки, mu m g, поки стрічка несе його далі, і він зісковзує сталевим жолобом у свій візок зі швидкістю за замкненою формулою. Перевантажте лінію — і черга зростатиме при пропускній здатності за замкненою формулою; зменште інтервал — і предмети врізатимуться в штовхачі, що ще стоять поперек стрічки; послабте штовхач нижче mu m g — і важкі валізи взагалі не зрушать; додайте затримку — і довгі сумки для гольфу промахуватимуться, доки налаштування датчика не зсунеться на V tau.

Що відбувається
Стрічка завдовжки 20 м і завширшки 1 м рухається зі швидкістю 1,5 м/с. П’ять видів багажу — дорожня сумка 14 кг (mu 0,55 на стрічці, 0,33 на сталі), жорстка валіза 20 кг (0,30/0,18), рюкзак 9 кг (0,60/0,35), важка валіза 32 кг (0,38/0,20), сумка для гольфу 15 кг завдовжки 1,2 м (0,45/0,28) — надходять по 30 за хвилину й чекають на подавальній стрічці; предмет випускається зі стану спокою, щойно попередній відійде на 1,2 м, проковзує з mu g протягом V/(mu g) і їде разом зі стрічкою, тож регулятор інтервалу пропускає один предмет за (gap + L)/V + V/(2 mu g): 40 за хвилину для суміші. Фотодатчик на 3 м засікає передній і задній краї; контролер вмикає штовхач жолоба предмета, коли центр за прогнозом опиниться за 0,3 м до лопаті, після затримки, від налаштованого положення датчика. Три лопаті завдовжки 1,6 м ходять зі швидкістю 1,5 м/с із силою щонайбільше 400 Н і повертаються зі швидкістю 2,5 м/с; поперек стрічки предмету потрібно mu m g, поки стрічка ще несе його вперед (двовимірне кулонове тертя). Коли його центр за краєм, він зісковзує жолобом 3 м під 30° і виходить зі швидкістю sqrt(w² + 2gL(sin θ − mu cos θ)) у свій візок; предмети, яких не взяв жоден штовхач, сходять із кінця на ручне кодування. Предмети — прямокутники, що рухаються поступально; контакти з бортами, лопатями, перегородками й іншими предметами непружні й без тертя, розв’язуються разом із конусами тертя проєкційним методом Гаусса–Зейделя на імпульсах кроками 4 мс; крок, на якому предмет прилипає до стрічки, розбивається в цей момент. Робота мотора й штовхачів простежується в тепло проковзування, удари, жолоби, падіння, кінетичну й потенціальну енергію.
Що спробувати
Дивіться, як предмет прилипає до стрічки через V/(mu g) і потрапляє в жолоб кольору своєї бирки; перевантажте лінію до 90 за хвилину — і черга зростатиме; зменште інтервал до 0,6 м — і предмети врізатимуться в штовхачі; поставте штовхач на 110 Н із важкими валізами; додайте затримку 500 мс і змістіть налаштування датчика на V·tau.
Модель та її обмеження
Предмети — жорсткі прямокутники, що рухаються поступально, без обертання чи перекидання; тертя спокою й ковзання однакові; лопаті, борти й перегородки без тертя; швидкість стрічки тримається за будь-якого навантаження; датчик читає кожну бирку; предмети падають у візки без відскоку. Кількості й сили належать цій ідеалізованій лінії.
Рівняння модуля
Рівняння
t_slip = V/(μ·g),  d_slip = V²/(2·μ·g),  Δt_release = (gap + L)/V + V/(2·μ·g)
J_f = −m·(v − V·e_x) − ΣJ_c,  |J_f| ≤ μ·m·g·h;  0 ≤ J_push ≤ F_max·h
t_fire = (t_front + t_rear)/2 + τ + (x_paddle − 0.3 − x_set)/V,  v_exit = √(w² + 2·g·L·(sin θ − μ_c·cos θ))
W_motor + W_push = Q_slip + Q_knock + Q_chute + Q_landing + E_k + E_p