Engineering
Stacja sortowania na przenośniku
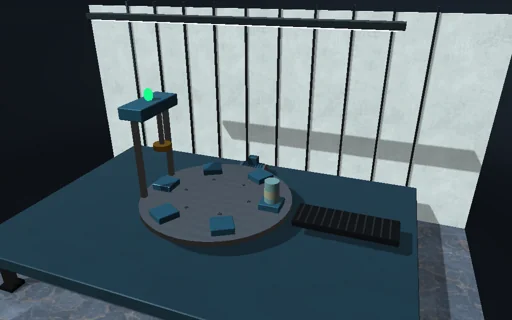
Prowadź lotniskową sortownię bagażu na nocnej zmianie. Torby podróżne, walizki o twardej skorupie, plecaki, ciężkie walizki i torby golfowe czekają na taśmie podającej, aż regulator odstępu je wypuści; każda sztuka ślizga się po taśmie głównej z przyspieszeniem mu g, aż pojedzie z prędkością taśmy, po V/(mu g). Pod czerwonym laserem bramki skanera fotokomórka mierzy czas przejścia sztuki, a sterownik uruchamia spychacz jej zsypu w obliczonej chwili: łopata spycha ją w bok wbrew kulombowskiemu tarciu taśmy, mu m g, podczas gdy taśma niesie ją dalej, a ona zsuwa się stalowym zsypem do swojego wózka z prędkością ze wzoru zamkniętego. Zalej linię, a kolejka będzie rosła przy przepustowości ze wzoru zamkniętego; zmniejsz odstęp, a bagaże będą wpadać na spychacze wciąż stojące w poprzek taśmy; osłab spychacz poniżej mu m g, a ciężkie walizki w ogóle się nie ruszą; dodaj opóźnienie, a długie torby golfowe będą chybiać, dopóki nastawa fotokomórki nie przesunie się o V tau.

Co się dzieje
Taśma o długości 20 m i szerokości 1 m porusza się z prędkością 1,5 m/s. Pięć rodzajów bagażu — torba podróżna 14 kg (mu 0,55 na taśmie, 0,33 na stali), walizka o twardej skorupie 20 kg (0,30/0,18), plecak 9 kg (0,60/0,35), ciężka walizka 32 kg (0,38/0,20), torba golfowa 15 kg o długości 1,2 m (0,45/0,28) — przybywa w tempie 30 na minutę i czeka na taśmie podającej; sztuka jest wypuszczana ze spoczynku, gdy poprzednia oddali się o 1,2 m, ślizga się z mu g przez V/(mu g) i jedzie z taśmą, więc regulator odstępu przepuszcza jedną sztukę na (gap + L)/V + V/(2 mu g): 40 na minutę dla mieszanki. Fotokomórka na 3 m mierzy przednią i tylną krawędź; sterownik uruchamia spychacz zsypu danej sztuki, gdy jej środek według prognozy znajdzie się 0,3 m przed łopatą, po opóźnieniu, od skonfigurowanego położenia fotokomórki. Trzy łopaty o długości 1,6 m wykonują skok z prędkością 1,5 m/s z siłą co najwyżej 400 N i wracają z prędkością 2,5 m/s; w poprzek taśmy sztuka potrzebuje mu m g, podczas gdy taśma wciąż niesie ją dalej (dwuwymiarowe tarcie Coulomba). Gdy jej środek jest za krawędzią, zsuwa się zsypem 3 m pod kątem 30° i wylatuje z prędkością sqrt(w² + 2gL(sin θ − mu cos θ)) do swojego wózka; sztuki, których nie wziął żaden spychacz, zjeżdżają z końca do ręcznego kodowania. Bagaże to prostokąty w ruchu postępowym; kontakty z bandami, łopatami, przegrodami i innymi bagażami są niesprężyste i bez tarcia, rozwiązywane razem ze stożkami tarcia rzutowaną metodą Gaussa–Seidla na impulsach krokami 4 ms; krok, w którym sztuka przywiera do taśmy, jest dzielony w tej chwili. Praca silnika i spychaczy jest śledzona do ciepła poślizgu, uderzeń, zsypów, lądowań, energii kinetycznej i potencjalnej.
Co wypróbować
Patrz, jak sztuka przywiera do taśmy po V/(mu g) i ląduje w zsypie koloru swojej przywieszki; zalej linię do 90 na minutę, a kolejka będzie rosła; zmniejsz odstęp do 0,6 m, a bagaże będą wpadać na spychacze; ustaw spychacz na 110 N przy ciężkich bagażach; dodaj 500 ms opóźnienia i przesuń nastawę fotokomórki o V·tau.
Model i jego ograniczenia
Bagaże to sztywne prostokąty w ruchu postępowym, bez obracania i przewracania; tarcie statyczne i kinetyczne są równe; łopaty, bandy i przegrody są bez tarcia; prędkość taśmy jest utrzymywana niezależnie od obciążenia; fotokomórka odczytuje każdą przywieszkę; bagaże wpadają do wózków bez odbijania. Liczby i siły należą do tej wyidealizowanej linii.
Równania modułu
Równania
t_slip = V/(μ·g),  d_slip = V²/(2·μ·g),  Δt_release = (gap + L)/V + V/(2·μ·g)
J_f = −m·(v − V·e_x) − ΣJ_c,  |J_f| ≤ μ·m·g·h;  0 ≤ J_push ≤ F_max·h
t_fire = (t_front + t_rear)/2 + τ + (x_paddle − 0.3 − x_set)/V,  v_exit = √(w² + 2·g·L·(sin θ − μ_c·cos θ))
W_motor + W_push = Q_slip + Q_knock + Q_chute + Q_landing + E_k + E_p