Engineering
Estación de clasificación con cinta transportadora
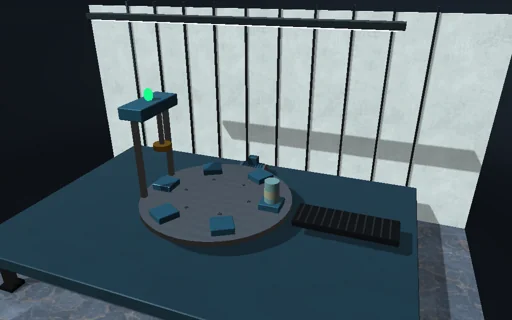
Dirige una sala de equipajes de aeropuerto en el turno de noche. Bolsas de lona, maletas rígidas, mochilas, maletas pesadas y bolsas de golf esperan en la cinta de inducción hasta que el control de huecos las suelta; cada una resbala sobre la cinta principal a mu g hasta que va a la velocidad de la cinta, V/(mu g) después. Bajo el láser rojo del arco del escáner, una fotocélula cronometra la pieza y el controlador dispara el empujador de su tobogán en el instante calculado: la paleta la empuja de lado contra la fricción de Coulomb de la cinta, mu m g, mientras la cinta la sigue llevando, y la pieza baja por un tobogán de acero hasta su carro a la velocidad de la fórmula cerrada. Satura la línea y la cola crece con la capacidad de la fórmula cerrada; reduce el hueco y las piezas chocan con empujadores que aún cruzan la cinta; debilita el empujador por debajo de mu m g y las maletas pesadas no se mueven en absoluto; añade latencia y las largas bolsas de golf fallan hasta que el ajuste de la fotocélula se desplaza en V tau.

Qué ocurre
Una cinta de 20 m y 1 m de ancho va a 1,5 m/s. Cinco tipos de pieza, bolsa de lona 14 kg (mu 0.55 sobre la cinta, 0.33 sobre acero), maleta rígida 20 kg (0.30/0.18), mochila 9 kg (0.60/0.35), maleta pesada 32 kg (0.38/0.20), bolsa de golf 15 kg y 1,2 m de largo (0.45/0.28), llegan a 30 por minuto y esperan en la cinta de inducción; una pieza se suelta en reposo en cuanto la anterior está a 1,2 m, resbala a mu g durante V/(mu g) y va con la cinta, de modo que el control de huecos deja pasar una pieza cada (gap + L)/V + V/(2 mu g): 40 por minuto para la mezcla. Una fotocélula a 3 m cronometra los bordes delantero y trasero; el controlador dispara el empujador del tobogán de la pieza cuando se predice el centro 0,3 m antes de la paleta, después de la latencia, a partir de la posición configurada de la fotocélula. Tres paletas de 1,6 m de largo avanzan a 1,5 m/s con 400 N como máximo y vuelven a 2,5 m/s; a lo ancho de la cinta la pieza necesita mu m g mientras la cinta aún la lleva aguas abajo (fricción de Coulomb bidimensional). Con el centro más allá del borde, baja por un tobogán de 3 m a 30° y sale a sqrt(w² + 2gL(sin θ − mu cos θ)) hacia su carro; las piezas que ningún empujador recoge salen por el final hacia la codificación manual. Las piezas son rectángulos en traslación; los contactos con barandillas, paletas, aletas y otras piezas son inelásticos y sin fricción, resueltos junto con los conos de fricción por Gauss-Seidel proyectado sobre impulsos en pasos de 4 ms; un paso en el que una pieza se adhiere se divide en ese instante. El trabajo del motor y de los empujadores se sigue hasta el calor de deslizamiento, los golpes, los toboganes, las caídas y la energía cinética y potencial.
Qué probar
Observa cómo una pieza se adhiere a la cinta tras V/(mu g) y cae en el tobogán del color de su etiqueta; satura la línea a 90 por minuto y la cola crece; reduce el hueco a 0,6 m y las piezas chocan con los empujadores; pon el empujador a 110 N con piezas pesadas; añade 500 ms de latencia y desplaza el ajuste de la fotocélula en V·tau.
El modelo y sus límites
Las piezas son rectángulos rígidos que se trasladan sin girar ni volcar; la fricción estática y la cinética son iguales; paletas, barandillas y aletas no tienen fricción; la velocidad de la cinta se mantiene sea cual sea la carga; la fotocélula lee todas las etiquetas; las piezas caen en los carros sin rebotar. Los recuentos y las fuerzas son los de esta línea idealizada.
Ecuaciones del módulo
Ecuaciones
t_slip = V/(μ·g),  d_slip = V²/(2·μ·g),  Δt_release = (gap + L)/V + V/(2·μ·g)
J_f = −m·(v − V·e_x) − ΣJ_c,  |J_f| ≤ μ·m·g·h;  0 ≤ J_push ≤ F_max·h
t_fire = (t_front + t_rear)/2 + τ + (x_paddle − 0.3 − x_set)/V,  v_exit = √(w² + 2·g·L·(sin θ − μ_c·cos θ))
W_motor + W_push = Q_slip + Q_knock + Q_chute + Q_landing + E_k + E_p