Engineering
Конвейерная сортировочная станция
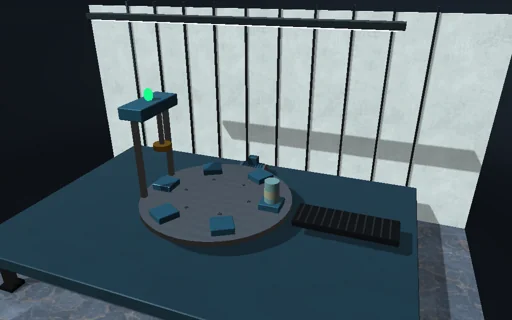
Управляйте багажным залом аэропорта в ночную смену. Дорожные сумки, жёсткие чемоданы, рюкзаки, тяжёлые чемоданы и сумки для гольфа ждут на подающей ленте, пока регулятор интервала их не выпустит; каждый предмет проскальзывает на главной ленте с ускорением mu g, пока не поедет со скоростью ленты, спустя V/(mu g). Под красным лазером арки сканера фотодатчик засекает время прохода предмета, и контроллер включает толкатель его жёлоба в вычисленный момент: лопасть сдвигает предмет вбок против кулонова трения ленты, mu m g, пока лента несёт его дальше, и он соскальзывает по стальному жёлобу в свою тележку со скоростью по замкнутой формуле. Перегрузите линию — и очередь будет расти при пропускной способности по замкнутой формуле; уменьшите интервал — и предметы будут врезаться в толкатели, ещё стоящие поперёк ленты; ослабьте толкатель ниже mu m g — и тяжёлые чемоданы вообще не сдвинутся; добавьте задержку — и длинные сумки для гольфа будут промахиваться, пока настройка датчика не сдвинется на V tau.

Что происходит
Лента длиной 20 м и шириной 1 м движется со скоростью 1,5 м/с. Пять видов багажа — дорожная сумка 14 кг (mu 0,55 на ленте, 0,33 на стали), жёсткий чемодан 20 кг (0,30/0,18), рюкзак 9 кг (0,60/0,35), тяжёлый чемодан 32 кг (0,38/0,20), сумка для гольфа 15 кг длиной 1,2 м (0,45/0,28) — прибывают по 30 в минуту и ждут на подающей ленте; предмет выпускается из покоя, как только предыдущий отойдёт на 1,2 м, проскальзывает с ускорением mu g в течение V/(mu g) и едет с лентой, поэтому регулятор интервала пропускает один предмет за (gap + L)/V + V/(2 mu g): 40 в минуту для смеси. Фотодатчик на 3 м засекает переднюю и заднюю кромки; контроллер включает толкатель жёлоба этого предмета, когда центр, по прогнозу, окажется в 0,3 м перед лопастью, после задержки, исходя из заданного положения датчика. Три лопасти длиной 1,6 м делают ход со скоростью 1,5 м/с с силой не более 400 Н и возвращаются со скоростью 2,5 м/с; поперёк ленты предмету нужна сила mu m g, пока лента всё ещё несёт его вперёд (двумерное кулоново трение). Когда его центр переходит за кромку, он соскальзывает по 3-метровому жёлобу под 30° и вылетает со скоростью sqrt(w² + 2gL(sin θ − mu cos θ)) в свою тележку; предметы, которые не взял ни один толкатель, уезжают с конца на ручную сортировку. Предметы — поступательно движущиеся прямоугольники; контакты с бортами, лопастями, направляющими и другими предметами неупругие и без трения, решаются вместе с конусами трения проецированным методом Гаусса–Зейделя по импульсам с шагом 4 мс; шаг, в котором предмет прилипает к ленте, разбивается в этот момент. Работа мотора и толкателей прослеживается в тепло проскальзывания, удары, жёлоба, приземления, кинетическую и потенциальную энергию.
Что попробовать
Смотрите, как предмет прилипает к ленте через V/(mu g) и попадает в жёлоб цвета своей бирки; перегрузите линию до 90 в минуту — и очередь будет расти; уменьшите интервал до 0,6 м — и предметы будут врезаться в толкатели; задайте толкателю 110 Н при тяжёлом багаже; добавьте задержку 500 мс и сдвиньте настройку датчика на V·tau.
Модель и её ограничения
Предметы — жёсткие прямоугольники, движущиеся поступательно без поворота и опрокидывания; трение покоя и скольжения равны; лопасти, борта и направляющие без трения; скорость ленты поддерживается при любой нагрузке; датчик читает каждую бирку; предметы падают в тележки без отскока. Количества и силы относятся к этой идеализированной линии.
Уравнения модуля
Уравнения
t_slip = V/(μ·g),  d_slip = V²/(2·μ·g),  Δt_release = (gap + L)/V + V/(2·μ·g)
J_f = −m·(v − V·e_x) − ΣJ_c,  |J_f| ≤ μ·m·g·h;  0 ≤ J_push ≤ F_max·h
t_fire = (t_front + t_rear)/2 + τ + (x_paddle − 0.3 − x_set)/V,  v_exit = √(w² + 2·g·L·(sin θ − μ_c·cos θ))
W_motor + W_push = Q_slip + Q_knock + Q_chute + Q_landing + E_k + E_p