Engineering
Rotacyjna linia pakująca
Koordynuj stół indeksujący z sześcioma kieszeniami i głowicę uszczelniającą ograniczoną siłą. Czas, obciążenie i moment obrotowy silnika decydują o przepustowości, odrzutach i zacięciach.
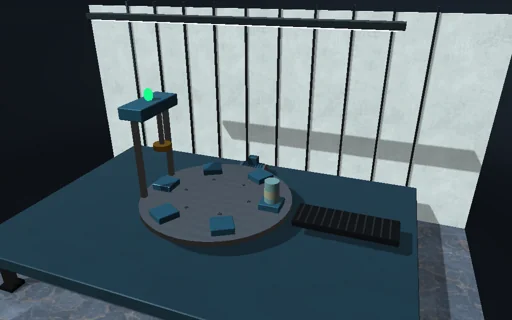
Co się dzieje
Obserwuj stół, zanim głowica uszczelniająca się obniży.
Dodaj opóźnienie sterowania lub zmniejsz moment obrotowy; niedokończone opakowanie jest odrzucane na wyjściu.
Porównaj blokadę bezpieczeństwa.
Prowadzone pakiety są sztywno trzymane w kieszeniach stołu.
Serwo indeksowe o skończonym momencie obrotowym wykonuje płynne polecenie; głowica uszczelniająca ma skończoną masę i siłę.
Załadunek i rozładunek to idealne przekazywanie stacji, a nie symulacja przenośnika swobodnego.
Zderzenie głowicy z uchwytem blokuje wał, zamiast umożliwiać przenikanie.
Co wypróbować
Obserwuj stół, zanim głowica uszczelniająca się obniży.
Dodaj opóźnienie sterowania lub zmniejsz moment obrotowy; niedokończone opakowanie jest odrzucane na wyjściu.
Porównaj blokadę bezpieczeństwa.
Model i jego ograniczenia
Prowadzone pakiety są sztywno trzymane w kieszeniach stołu.
Serwo indeksowe o skończonym momencie obrotowym wykonuje płynne polecenie; głowica uszczelniająca ma skończoną masę i siłę.
Załadunek i rozładunek to idealne przekazywanie stacji, a nie symulacja przenośnika swobodnego.
Zderzenie głowicy z uchwytem blokuje wał, zamiast umożliwiać przenikanie.