Engineering
Rundtakt-Verpackungsanlage
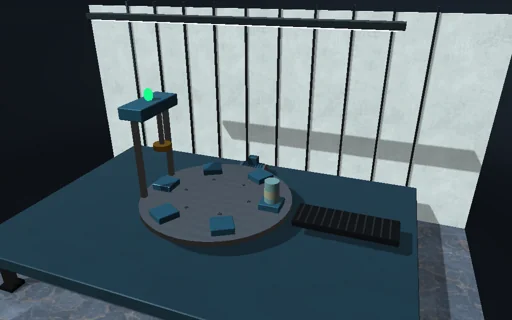
Koordinieren Sie einen Rundtakttisch mit sechs Aufnahmen und einen Siegelkopf mit begrenzter Kraft. Taktablauf, Nutzlast und Motordrehmoment bestimmen Durchsatz, Ausschuss und Blockierungen.
Was passiert
Der Tisch muss stillstehen, bevor sich der Siegelkopf senkt. Erhöhen Sie die Steuerungsverzögerung oder verringern Sie das Drehmoment: Unfertige Verpackungen werden am Auslauf aussortiert. Vergleichen Sie den Betrieb mit und ohne Sicherheitsverriegelung.
Die Verpackungen sind starr in den Tischaufnahmen befestigt. Ein drehmomentbegrenzter Antrieb folgt einer glatten Sollkurve; der Siegelkopf hat eine endliche Masse und eine begrenzte Kraft. Be- und Entladen sind idealisierte Übergaben zwischen Stationen, keine Simulation frei beweglicher Körper auf einem Förderband. Bei einer Kollision zwischen Kopf und Halter wird die Welle blockiert, sodass sich die Teile nicht durchdringen.
Zum Ausprobieren
Der Tisch muss stillstehen, bevor sich der Siegelkopf senkt. Erhöhen Sie die Steuerungsverzögerung oder verringern Sie das Drehmoment: Unfertige Verpackungen werden am Auslauf aussortiert. Vergleichen Sie den Betrieb mit und ohne Sicherheitsverriegelung.
Das Modell und seine Grenzen
Die Verpackungen sind starr in den Tischaufnahmen befestigt. Ein drehmomentbegrenzter Antrieb folgt einer glatten Sollkurve; der Siegelkopf hat eine endliche Masse und eine begrenzte Kraft. Be- und Entladen sind idealisierte Übergaben zwischen Stationen, keine Simulation frei beweglicher Körper auf einem Förderband. Bei einer Kollision zwischen Kopf und Halter wird die Welle blockiert, sodass sich die Teile nicht durchdringen.