Engineering
Ротаційна лінія пакування
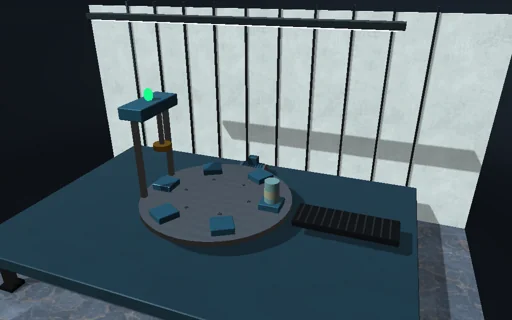
Координуйте індексний стіл з шести кишень і головку з обмеженою силою. Час, навантаження і крутний момент двигуна визначають пропускну здатність, відхилення і засмічення.
Що відбувається
Дивись, як стіл тримається, поки запечатуюча головка не опуститься.
Додати затримку керування або зменшити крутний момент; незавершений пакунок буде відкинуто на виході.
Порівняйте блокування безпеки.
Наведені пакети жорстко тримаються в кишені столу.
Серво з індексом скінченного крутного моменту виконує гладку команду; утеплювальна головка має кінцеву масу і силу.
Завантаження і розвантаження є ідеальними передачами станції, а не симуляцією конвеєра вільного тіла.
Зіткнення головки з держателем блокує вал, а не дозволяє взаємне проникнення.
Що спробувати
Дивись, як стіл тримається, поки запечатуюча головка не опуститься.
Додати затримку керування або зменшити крутний момент; незавершений пакунок буде відкинуто на виході.
Порівняйте блокування безпеки.
Модель та її обмеження
Наведені пакети жорстко тримаються в кишені столу.
Серво з індексом скінченного крутного моменту виконує гладку команду; утеплювальна головка має кінцеву масу і силу.
Завантаження і розвантаження є ідеальними передачами станції, а не симуляцією конвеєра вільного тіла.
Зіткнення головки з держателем блокує вал, а не дозволяє взаємне проникнення.