Engineering
Plataforma de movimiento paralela
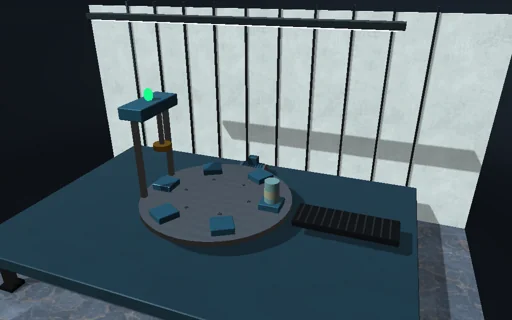
Realiza un despegue en un simulador de movimiento completo en una nave a oscuras: la cápsula de la cabina va sobre seis actuadores iluminados en azul de una plataforma Stewart, ante una cúpula de proyección luminosa. El washout convierte el empuje de 0,29 g del avión en una sacudida rápida hacia delante que vuelve al centro como a0 t² e^(-ωt)/2, mientras la coordinación de inclinación levanta el morro de la cabina hacia asin(a/g) a 3° por segundo hasta que la gravedad da al piloto el empuje, y el horizonte de la cúpula sube con la cabina. Las seis longitudes de las patas se deducen de la pose en forma cerrada, y el ordenador de movimiento recupera la pose a partir de ellas por el método de Newton. Ralentiza el washout y las patas se quedan sin carrera, con sus luces en ámbar y en rojo; desactiva la inclinación y el empuje se pierde. Mantén una pose con una carga descentrada y lee las fuerzas que da J^-T; acerca las articulaciones de la plataforma a los pares de la base y las fuerzas se disparan cerca de la singularidad. El trabajo de los actuadores se sigue hasta la altura y el movimiento de la cabina.

Qué ocurre
Una plataforma de Stewart–Gough: seis actuadores de 2,3–3,3 m unen las articulaciones de la base, por pares sobre un círculo de 2,2 m (±8°), con las articulaciones de la plataforma sobre un círculo de 1,5 m (±50° por defecto), de modo que cada pata cruza hacia el par vecino; a media carrera el plano de las articulaciones superiores está 2,378 m por encima del inferior. La cinemática inversa es de forma cerrada, l_i = o + R·p_i − b_i; el ordenador de movimiento recupera la pose a partir de las seis longitudes por el método de Newton con la derivada exacta de la rotación guiñada-cabeceo-alabeo (dos o tres iteraciones por fotograma, error por debajo de 10^-12 m). Las filas del jacobiano [n_i, (a_i − c) × n_i] dan las velocidades de las patas y, a través de J^-T, las fuerzas que sostienen un torsor; su número de condición (columnas angulares escaladas por el radio de la plataforma) es √(λmax/λmin) de JᵀJ mediante rotaciones de Jacobi: 2,29 en neutro, 52 con las articulaciones a 10°, infinito cuando los hexágonos son semejantes. El washout: avance, arfada y deriva pasan x(s) = s·a(s)/(s + ω)³ con ω = 2 rad/s, de modo que un escalón a0 da a0·t²·e^(−ωt)/2 y la cabina vuelve al centro; la coordinación de inclinación inclina la cabina en cabeceo y alabeo hacia asin(f/g) (20° como máximo) con un retardo de 1 s y un límite de velocidad de 3°/s; las velocidades de cabeceo y alabeo del avión pasan s/(s + 0.5). Cada filtro avanza exactamente con su entrada mantenida durante el subpaso de 1 ms. La cabina de 7 t (radios de giro 1,0, 1,15 y 1,05 m, centro de masas 1,1 m por encima de las articulaciones) es un sólido rígido sobre seis actuadores controlados en fuerza: la prealimentación J^-T·(m(a_ref + g), 0) más un servo de 3 MN/m y 100 kN·s/m sobre el error de longitud de cada pata respecto a las patas de referencia, limitado 2 cm dentro de la carrera. Velocidad de Euler, posición por trapecios, una velocidad angular del cuerpo por punto medio implícito y la rotación exacta de la velocidad del punto medio hacen que el trabajo de los actuadores sea igual a la energía cinética más la potencial hasta el redondeo.
Qué probar
Observa el despegue: la sacudida hacia delante vuelve al centro mientras la inclinación construye el empuje, hasta que la sacudida percibida iguala la del avión; desactiva la coordinación de inclinación, o ralentiza el washout hasta que las luces se pongan rojas; elige Turbulencia; elige Mantener una pose, inclina el morro con la carga desplazada hacia delante y lleva el ángulo de las articulaciones hacia 10° para ver cómo suben el número de condición y las fuerzas.
El modelo y sus límites
Actuadores sin masa con servos de fuerza ideales y sin límite de fuerza (solo se indica la fuerza máxima), articulaciones puntuales sin límites de ángulo, sin comprobación de colisiones de las patas ni de articulaciones de tamaño finito; la cabina es un sólido rígido de inercia fija. El washout trabaja en ejes de la nave sin la transformación de actitud del avión y con ganancias fijas; la fuerza percibida se toma en el centro de masas y los umbrales vestibulares entran solo como límite de velocidad de inclinación. Una pata limitada se detiene 2 cm antes de su tope y la cabina va adonde la ponen las seis longitudes, de modo que la sensación se vuelve falsa. Cerca de la singularidad de la arquitectura los servos siguen manteniendo la pose, despacio y con poco amortiguamiento. La cúpula es una pantalla fija con el ojo en su centro.
Ecuaciones del módulo
Ecuaciones
l_i = o + R(φ,θ,ψ)·p_i − b_i,  L_i = |l_i|,  FK: q ← q − (∂L/∂q)^-1·(L(q) − L_measured)
dL/dt = J·(v, ω),  J_i = [n_i, (a_i − c) × n_i],  f = J^-T·(m(a_ref + g), 0),  κ = √(λmax/λmin) of JᵀJ
x(s) = s·a(s)/(s + ω)³:  a0 step → x = a0·t²·e^(−ωt)/2,  θ → asin(f/g) at ≤ 3°/s,  θ_r(s) = q(s)/(s + k)
m·dv/dt = Σ f_i·n_i + m·g,  I·dΩ/dt + Ω × IΩ = Σ r_i × f_i·n_i,  W_act = ΔE_k + ΔE_p