Engineering
Regolatore centrifugo
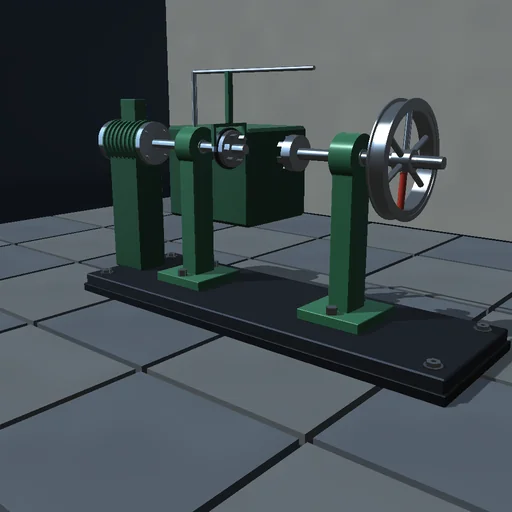
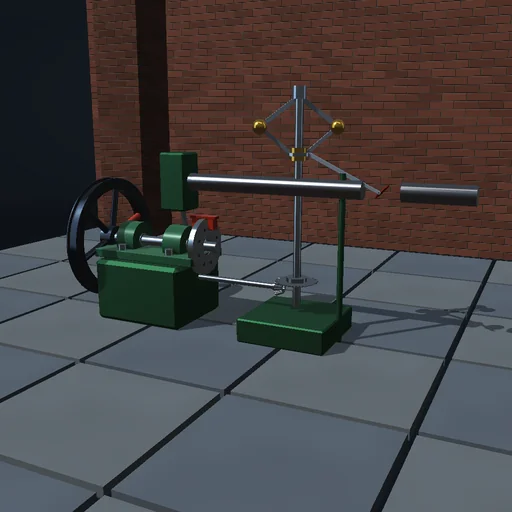
Caricate un motore con regolatore e guardate le sfere scendere, il manicotto abbassarsi e la farfalla aprirsi finché la velocità si assesta poco sotto il valore impostato — lo statismo; alzate il guadagno finché pompa, aggiungete ritardo per peggiorare, o scollegate il leveraggio e vedete il motore non regolato cedere sotto lo stesso carico.
Cosa succede
Un regolatore di Porter su un motore fisso: due sfere di massa m su bracci di lunghezza l, un manicotto di massa M fra loro, mossi da una coppia conica a 0,4 della velocità del motore. I bracci seguono la loro dinamica di Lagrange e riposano all'angolo di Porter cos θ = (m + M)·g/(m·ω_g²·l). Il manicotto muove la farfalla con guadagno K attorno a un angolo di riferimento, saturata a chiusa e a tutta apertura; la coppia del motore segue la farfalla per un ritardo del primo ordine; la velocità risponde a coppia, carico e attrito con l'inerzia di un volano pesante. Un gradino di carico abbassa la velocità finché il regolatore apre abbastanza la farfalla — lo statismo; guadagno alto con ritardo grande pompa. RK4 a 1 ms.
Da provare
Alzate il carico a gradino e guardate le sfere scendere e la farfalla aprirsi; leggete lo statismo. Poi alzate guadagno e ritardo finché il motore pompa, o scollegate il leveraggio e guardatelo cedere.
Il modello e i suoi limiti
Bracci e bielle uguali, manicotto senza attrito sul mandrino, legge di farfalla lineare saturata con un solo ritardo, coppia del motore proporzionale alla farfalla. Regolatore didattico, non una regolazione di motore tarata.
Equazioni del modulo
Equazioni
(m·l² + 2M·l²·sin²θ)·θ″ = m·l²·ω_g²·sin θ·cos θ − (m + M)·g·l·sin θ − c·θ′ − 2M·l²·sin θ·cos θ·θ′²
cos θ_0 = (m + M)·g/(m·ω_g²·l),  ω_g = i·ω
u = u_0 + K·(θ_0 − θ),  τ·dT_e/dt = T_max·u − T_e
J·dω/dt = T_e − T_load − b·ω